
En esta página · 14 capítulos
- 1Un pilote bajo carga lateral
- 2El pilote como viga sobre resortes
- 3Las soluciones elásticas
- 4La curva p–y de una arena
- 5La curva p–y de una arcilla
- 6Estratos y agua
- 7La solución numérica
- 8La carga axial
- 9La cabeza y la longitud libre
- 10Lectura de los resultados
- 11La curva carga–desplazamiento y los valores admisibles
- 12Un ejemplo resuelto
- 13Hipótesis del módulo
- 14Referencias bibliográficas
Un pilote empujado lateralmente se flexiona en su longitud superior y es retenido por el terreno que lo rodea. Esta página explica, sección por sección, cómo determina el módulo cuánto se desplaza la cabeza y qué valores alcanzan el momento y el esfuerzo cortante en el pilote: el pilote como viga sobre resortes, las soluciones elásticas, las curvas p–y de arena y de arcilla, los estratos y el agua, la solución numérica, la carga axial, la cabeza, la curva carga–desplazamiento, un ejemplo resuelto cuyos valores se calculan todos con el propio motor del módulo, y las hipótesis.
 PDF
Lecture slides
Ready-made slides for lectures and self-study
The mechanism, the derivation, the equations and the figures of this page, in teaching order. Every slide links back to its chapter.
1Un pilote bajo carga lateralqué ocurre y los métodos de análisis
Un pilote que soporta una carga lateral —viento, una fuerza de frenado, un tiro de amarre, un sismo que actúa sobre la estructura, el empuje de un terreno contenido— no rompe del modo en que lo hace una zapata. La carga llega al terreno solo mediante el movimiento lateral del pilote, y el terreno responde con una reacción que crece con ese movimiento y deja de crecer cuando el suelo plastifica. El pilote se flexiona, como una viga, en los primeros diámetros bajo el terreno; a mayor profundidad el terreno apenas se mueve y el pilote permanece recto. Tanto el desplazamiento como el valor que alcanza el momento flector dependen de la rigidez del pilote, de la rigidez y la resistencia del terreno a cada profundidad y de cómo está sujeta la cabeza.
Se utilizan tres familias de métodos, y la fuente trata las tres:
- La carga última (Broms): la carga con la que rompe el suelo alrededor de un pilote corto, o plastifica el pilote por flexión cuando es largo. Da una capacidad, no el desplazamiento ni el momento bajo la carga de servicio.
- La reacción elástica del terreno (Matlock y Reese; Davisson y Gill; Hetényi): el terreno es una hilera de resortes elásticos y la ecuación de la viga se resuelve en forma cerrada. Da el desplazamiento y el momento de un pilote cuyo terreno permanece elástico.
- El método p–y (Matlock, Reese y otros): los resortes son no lineales. La reacción del terreno a cada profundidad sigue una curva frente al desplazamiento —p frente a y— que parte rígida, se ablanda y termina en la resistencia última del suelo a esa profundidad. La ecuación se resuelve numéricamente. El terreno puede estar estratificado, y la respuesta es válida desde la carga de servicio hasta las proximidades de la rotura.
El módulo corresponde al tercer método e incorpora el segundo como opción: un pilote aislado, en hasta ocho estratos de arena o arcilla, con la cabeza libre o coaccionada frente al giro, una longitud libre sobre el terreno, una carga axial y carga estática o cíclica. La opción elástica permite contrastar el módulo con soluciones de forma cerrada (Sección 3) y atender a quien trabaje con un coeficiente de reacción del terreno.
2El pilote como viga sobre resortesla ecuación, los signos y las condiciones en los extremos
El pilote es una viga. El terreno es una hilera de resortes a lo largo de ella, cada uno actuando a su propia profundidad e independiente de los demás —el modelo de Winkler—. Con z hacia abajo desde la superficie del terreno e y el desplazamiento del pilote en la dirección de la carga, la ecuación de la viga es
La reacción p es positiva cuando se opone al desplazamiento. Para un resorte de rigidez k, p = k y. La fuente expresa lo mismo como k = p′/x: la k de la solución elástica tiene la unidad de una fuerza por unidad de longitud y por unidad de desplazamiento, kN/m². El coeficiente de reacción horizontal del terreno kh utilizado en ingeniería de cimentaciones es la misma magnitud por unidad de ancho del pilote, k = kh D.
El momento flector, el giro y el esfuerzo cortante se deducen del desplazamiento:
Con este criterio de signos, una carga lateral H en la cabeza da V = H y un momento positivo por debajo de ella, como en la fuente. Un momento Mg en la cabeza es positivo cuando se suma al desplazamiento que causa la carga.
Las condiciones en los extremos
- La punta es libre: M = 0 y V = 0. El terreno situado bajo la punta no aporta al pilote cortante ni momento en la base.
- La cabeza soporta la carga H y, cuando es libre de girar, el momento Mg; cuando el giro está impedido por un cabezal, la pendiente allí es nula y el momento que la sujeta forma parte de la solución.
Lo que la ecuación necesita, por tanto, es la ley p(y, z) del terreno: una k constante por y en el caso elástico, o las curvas p–y de las Secciones 4 y 5.
3Las soluciones elásticaslas soluciones cerradas para arena y para arcilla, y los coeficientes que calcula el módulo
Cuando el terreno es elástico, la ecuación admite soluciones de forma cerrada, que la fuente proporciona.
La reacción crece con la profundidad: arena (Matlock y Reese)
Para un suelo granular se supone que el coeficiente de reacción del terreno crece en proporción a la profundidad, k = nh z, siendo nh la constante de reacción horizontal del terreno (la fuente da valores representativos de ella). El pilote tiene una longitud característica
y su desplazamiento, giro, momento y cortante son, para una carga Q y un momento Mg en la superficie del terreno,
| Ay | Aθ | Am | By | Bθ | Bm | |
|---|---|---|---|---|---|---|
| Z = 0 | 2.429 | −1.619 | 0.000 | 1.619 | −1.747 | 1.000 |
| Z = 0.5 | 1.640 | −1.500 | 0.458 | 0.871 | −1.250 | 0.974 |
| Z = 1 | 0.961 | −1.194 | 0.725 | 0.364 | −0.789 | 0.851 |
| Z = 1.4 | 0.543 | −0.891 | 0.770 | 0.112 | −0.480 | 0.686 |
| Z = 2 | 0.142 | −0.462 | 0.627 | −0.070 | −0.153 | 0.404 |
| Z = 3 | −0.075 | −0.039 | 0.224 | −0.089 | 0.057 | 0.059 |
Un caso resuelto de la solución elástica: un pilote HP 250 × 85 de 25 m de longitud en un suelo granular con nh = 12 000 kN/m³, E I = 25 461 kN·m², Mg = 0. Con T = 1.16 m el pilote es largo (L/T = 21.5). Para un desplazamiento de la cabeza de 8 mm la carga es Q = 8 mm × EI / (Ay T³) = 0.008 × 25 461 / (2.4292 × 1.1624³) = 53.4 kN, y el mayor momento es Am T Q = 0.772 × 1.1624 × 53.4 = 47.9 kN·m; el módulo, con esa carga, da un desplazamiento de la cabeza de 8.00 mm y un mayor momento de 47.9 kN·m.
La reacción es constante con la profundidad: arcilla (Davisson y Gill, Hetényi)
En un suelo cohesivo se supone que el coeficiente de reacción del terreno es constante con la profundidad. Siendo k la rigidez del terreno por unidad de longitud de pilote, la longitud característica es R = (EI/k)1/4. Las formas cerradas de un pilote largo son las de Hetényi para una viga sobre cimentación elástica; con β = (k/4EI)1/4 y una carga lateral H en la superficie del terreno:
El módulo las reproduce, y la misma opción elástica permite que un estrato de arena adopte k = nh z y uno de arcilla k = kh D, en cualquier orden, lo que constituye la versión estratificada de las dos soluciones.
4La curva p–y de una arenaAPI RP 2A, según Reese, Cox y Koop
Para una arena, el módulo adopta la curva p–y del American Petroleum Institute (API RP 2A, 21st ed.), que Reese, Cox y Koop (1974) elaboraron a partir de ensayos sobre un pilote en arena y de los dos modos en que el suelo puede romper a su alrededor. Cerca de la superficie, una cuña de suelo es empujada hacia arriba delante del pilote; a mayor profundidad el suelo fluye horizontalmente alrededor de él. La resistencia última a la profundidad z, siendo σ′ la tensión vertical efectiva en ese punto, es la menor de
y los coeficientes dependen únicamente del ángulo de fricción interna:
La curva propiamente dicha tiene la forma del API
Para desplazamientos pequeños la curva es la recta p = k z y —la solución elástica de la Sección 3 con nh = k, que el módulo reproduce con seis cifras para una carga que tiende a cero— y para desplazamientos grandes termina en A pu. El factor A vale 3.0 en la superficie y disminuye hasta 0.9 a una profundidad de 2.6 diámetros, donde se mantiene; expresa la mayor resistencia estática del terreno cerca de la superficie. Para carga cíclica vale 0.9 a todas las profundidades.
| φ′ | C1 | C2 | C3 | k sobre el nivel freático (MN/m³) | k bajo el nivel freático (MN/m³) |
|---|---|---|---|---|---|
| 28° | 1.60 | 2.41 | 22.5 | 5.4 | 5.4 |
| 30° | 1.91 | 2.67 | 28.7 | 10.5 | 7.9 |
| 32° | 2.28 | 2.95 | 36.8 | 20.7 | 11.9 |
| 34° | 2.72 | 3.25 | 47.3 | 32.7 | 17.6 |
| 36° | 3.24 | 3.59 | 61.2 | 46.3 | 24.8 |
| 38° | 3.87 | 3.97 | 79.6 | 61.7 | 33.6 |
| 40° | 4.62 | 4.38 | 104.1 | 78.9 | 44.0 |
La tensión efectiva σ′ es la correspondiente a los estratos y al agua tal como se han introducido (Sección 6), de modo que un estrato de arena situado bajo una arcilla, o bajo el nivel freático, tiene la resistencia última que le confiere el peso del terreno suprayacente.
5La curva p–y de una arcillala curva de Matlock para arcilla blanda, estática y cíclica
Para una arcilla el módulo adopta la curva de arcilla blanda de Matlock (1970), tal como la establece API RP 2A. La resistencia última a la profundidad z, siendo cu la resistencia al corte sin drenaje, es de nuevo la menor entre un valor próximo a la superficie y uno profundo: una rotura en cuña arriba, el suelo fluyendo alrededor del pilote abajo,
y la curva es una raíz cúbica hasta un desplazamiento de 8 y50, donde y50 = 2.5 ε50 D es el desplazamiento que moviliza la mitad de la resistencia última y ε50 la deformación correspondiente a la mitad de la tensión desviadora máxima en el ensayo sin drenaje:
La raíz cúbica tiene pendiente infinita en el origen. Un programa no puede utilizarla, y el módulo sustituye la curva por debajo de y = 0.001 y50 por una recta desde el origen hasta la curva (una rigidez de 50 pu/y50); el cambio afecta a desplazamientos de unos pocos micrómetros.
Carga cíclica
La carga repetida ablanda una arcilla cerca de la superficie, donde puede abrirse una holgura detrás del pilote. API reduce la curva más allá de 3 y50, donde la raíz cúbica ha alcanzado 0.72 pu: la resistencia se mantiene en 0.72 pu bajo la profundidad de transición zR, y por encima de ella decrece linealmente con y, desde 0.72 pu con 3 y50 hasta 0.72 pu z/zR con 15 y50 y más allá.
| cu | ε50 | J |
|---|---|---|
| 15 kPa | 0.020 | 0.50 |
| 30 kPa | 0.020 | 0.50 |
| 60 kPa | 0.010 | 0.25 |
| 120 kPa | 0.005 | 0.25 |
| 250 kPa | 0.005 | 0.25 |
6Estratos y aguacómo se describe el terreno a lo largo del pilote
El terreno es una sucesión de hasta ocho estratos, cada uno de arena o de arcilla, con sus propios pesos unitarios y su propia resistencia, y un nivel freático a cualquier profundidad. Cada curva p–y se evalúa a la profundidad que le corresponde, a partir del suelo de esa profundidad:
- La tensión vertical efectiva σ′ a la profundidad z es la suma de los pesos unitarios sobre los estratos superiores, γ sobre el nivel freático y γsat − γw bajo él, con γw = 9.81 kN/m³. No es un promedio sobre el estrato; la resistencia última de un estrato crece a través de él con la tensión.
- El estrato a la profundidad z aporta φ′ y k (arena) o cu, ε50 y J (arcilla). El módulo inicial k de una arena es el correspondiente a las condiciones de agua del estrato; para un estrato que cruza el nivel freático, se completa para la profundidad media del estrato y puede sobrescribirse.
- Los elementos nunca cruzan un límite de estrato: hay un nodo en cada límite, de modo que la rigidez del terreno salta de un elemento al siguiente y no dentro de uno. Donde una arcilla yace sobre una arena, la resistencia última y la rigidez cambian de golpe, y también lo hacen los diagramas.
La pestaña Cálculos da, para cada estrato, los números de su curva en el punto medio del estrato, paso a paso: σ′, los coeficientes, pu, el factor A o y50. Son los que emplea el motor de cálculo a esa profundidad, y pueden reproducirse a mano; a otras profundidades la curva es la misma fórmula con z y σ′ de esa profundidad. La vista p–y del módulo dibuja las curvas a cinco profundidades de la parte del pilote que se mueve.
No se describe el terreno situado bajo el estrato más profundo introducido; los estratos deben llegar hasta la punta del pilote, y la punta del pilote es libre, sin resistencia del terreno bajo ella. Un pilote en un terreno cuya rigidez es muy distinta por encima y por debajo de un límite —una arcilla blanda sobre una arena densa, por ejemplo— lo muestra en los diagramas como un quiebro en el límite.
7La solución numéricaelementos finitos, método de Newton y los casos en que no hay equilibrio
La ecuación de la Sección 2 se resuelve por elementos finitos. El pilote se divide en elementos de viga cúbicos con dos grados de libertad en cada nodo, el desplazamiento y y el giro θ = dy/dz. La rigidez a flexión de un elemento es la de una viga; la carga axial añade la rigidez geométrica del elemento (Sección 8). La reacción del terreno en un elemento se integra en cuatro puntos de Gauss, en los que el desplazamiento se obtiene de las funciones de forma y p se toma de la curva del estrato; se trata de una fuerza no lineal de los desplazamientos nodales, no de un resorte concentrado en el nodo.
Siendo u los desplazamientos y pendientes nodales, K la rigidez del pilote, f(u) la fuerza del terreno y F la carga, la ecuación por resolver es K u + f(u) = F. Se resuelve por el método de Newton, tomando la rigidez del terreno en cada punto como dp/dy de la curva en ese punto:
- No se permite que la pendiente dp/dy descienda por debajo de una vigésima parte de la rigidez secante p/y: donde una curva es plana o decreciente (el final de una curva de arcilla, el ablandamiento cíclico) se emplea ese valor, de modo que la matriz permanece definida positiva.
- Una búsqueda lineal reduce a la mitad el paso cuando no disminuye la fuerza residual; si ni así se consigue, se adopta en su lugar un paso amortiguado de la iteración secante, que no puede fallar mientras las curvas crezcan.
- La primera estimación es la solución para un desplazamiento de prueba de cada resorte (una quinta parte de y50 en una arcilla, el uno por ciento del ancho en una arena).
Cuando no hay solución
Si la carga supera lo que el terreno puede resistir, el desplazamiento crece sin límite y la iteración no encuentra equilibrio; el módulo lo indica entonces y no da resultado, porque un valor procedente de una iteración que no ha convergido carecería de sentido. Tampoco se considera solución aquella en la que el terreno, por debajo de la superficie, se ha desplazado más de cinco anchos de pilote: las curvas p–y se establecen para desplazamientos de unos pocos por ciento del ancho, y un terreno que se ha desplazado cinco anchos ha roto. Lo mismo ocurre cuando la carga axial alcanza la carga de pandeo del pilote en el terreno (Sección 8); el módulo habla de pandeo únicamente cuando la carga axial por sí sola es suficiente. Un pilote que rompe bajo una carga lateral con su carga axial actuando está sobrecargado y se designa como tal. La vista carga–desplazamiento muestra dónde termina la curva del cálculo.
La trayectoria hasta la carga
Con la curva cíclica de arcilla —cuya resistencia decrece entre tres y quince y50 por encima de la profundidad zR— o con una carga axial, la respuesta del pilote no es una única curva creciente de carga frente a desplazamiento. Crece hasta una carga límite y, pasada esta, la misma carga puede tener un segundo equilibrio lejos del primero, blando y remoto, al que el pilote nunca podría llegar desde el reposo. Una única solución con una carga superior a la carga límite puede caer en ese estado remoto y presentarlo como resultado. Por ello, para estos pilotes el módulo alcanza la carga del análisis por pasos desde carga nula, resolviendo cada uno a partir del anterior y rechazando cada uno que lance el pilote a un desplazamiento muy superior al último; donde terminan los pasos está la carga límite, y el informe la nombra (el pilote y el terreno soportan la carga hasta aproximadamente …). Donde todas las curvas crecen y no hay carga axial —un análisis estático y el análisis elástico— el equilibrio es único y basta una solución; si esta falla, los mismos pasos hallan la carga hasta la que el pilote se sostiene.
La malla y las comprobaciones
La longitud del elemento es una sexta parte del ancho del pilote, no inferior a 3 cm ni superior a 15 cm (y nunca menor que 1/1500 de la longitud del pilote), con un nodo en cada límite de estrato. El mayor momento y los demás extremos no se leen en los nodos: M tiene pendiente V − Pθ, de modo que el máximo se halla donde esta se anula y su valor es el de la cúbica que pasa por los dos nodos. El resultado no depende de la malla con las cifras mostradas:
| Longitud del elemento (m) | Nodos | Iteraciones | Desplazamiento en cabeza (mm) | Momento máximo (kN·m) | A z (m) |
|---|---|---|---|---|---|
| 0.400 | 37 | 7 | 6.228 | 151.77 | 2.14 |
| 0.200 | 71 | 7 | 6.227 | 151.77 | 2.13 |
| 0.100 | 141 | 7 | 6.228 | 151.77 | 2.13 |
| 0.050 | 281 | 7 | 6.227 | 151.77 | 2.13 |
| 0.025 | 561 | 6 | 6.228 | 151.77 | 2.13 |
En la pestaña Cálculos se registran dos comprobaciones en cada ejecución: la suma de la reacción del terreno a lo largo de la longitud frente a la carga H, que se cumple exactamente para la solución, y el momento en la punta obtenido por estática a partir de la carga, la reacción del terreno y la carga axial, que es nulo si la solución está en equilibrio. Ninguna de las dos depende de la exactitud de la solución por elementos finitos, de modo que verifican la iteración y el control de las operaciones, no el modelo; la exactitud del modelo se contrasta con las formas cerradas de la Sección 3 y con soluciones independientes del problema no lineal: un pilote rígido en arcilla, cuyas dos incógnitas pueden resolverse a mano, y el límite elástico de la curva no lineal de arena, al que se reduce el módulo cuando la carga tiende a cero.
Una implementación independiente
Todo el problema se ha resuelto también mediante un segundo programa, escrito exclusivamente a partir de las ecuaciones de esta sección y de las dos curvas p–y, por diferencias finitas y en otro lenguaje, sin conocer el módulo: una implementación independiente escrita únicamente a partir de las ecuaciones y de las dos curvas p–y, por diferencias finitas —14 pilotes, con carga estática y cíclica, en arena, arcilla y terreno estratificado, con cabeza libre y coaccionada, con carga axial, con longitud libre, con multiplicador p, desde una carga pequeña hasta una carga fuertemente no lineal— coincide en el desplazamiento de la cabeza y en el mayor momento con una diferencia inferior al 0.01 %. Los casos abarcan la cabeza libre y coaccionada, un momento en la cabeza, una carga axial, una longitud libre sobre el terreno, un nivel freático, un multiplicador p y un pilote de acero en tres estratos. Otras ocho cargas sobre los mismos pilotes, cinco de ellas con la curva cíclica de una arcilla más allá de 3 y50 en su rama de ablandamiento (hasta 32 y50) y una con la curva estática más allá de su meseta, coinciden con una diferencia inferior al 0.02 %. Cuando la carga en la cabeza pasa por un máximo antes de alcanzar la carga solicitada (dos cargas sobre un pilote en arcilla rígida), el módulo da esa carga límite —819 y 437 kN, frente a 822 y 438 kN obtenidos con el segundo programa, que impone el desplazamiento— y no el equilibrio posterior, para un desplazamiento de 0.4 y 0.55 del ancho del pilote. Esto demuestra que el módulo resuelve las ecuaciones que enuncia.
8La carga axialP–δ y el pandeo del pilote
La carga axial P actúa a través de la deformada del pilote. Interviene en la ecuación (el término P d²y/dz², Sección 2) y en la rigidez de cada elemento como rigidez geométrica, que reduce la rigidez lateral de una viga comprimida y aumenta el desplazamiento y el momento. El módulo toma P constante en toda la longitud del pilote e igual en la cabeza y en la punta. En realidad, la fricción del fuste transmite parte de la carga al terreno, de modo que la carga en profundidad es menor; tomarla constante queda del lado de la seguridad.
Un pilote comprimido en un terreno elástico tiene una carga de pandeo. Para un pilote lo bastante largo como para que su punta no se mueva, en un terreno de rigidez constante k por unidad de longitud, la forma cerrada de la viga semiinfinita muestra que una cabeza libre pierde la estabilidad con P = √(k EI) —la mitad de los 2√(k EI) de una viga infinita, porque el extremo libre puede girar—. La relación carga–desplazamiento de tal pilote crece sin límite cuando P se aproxima a ese valor, y el módulo, cuya matriz de rigidez deja entonces de ser definida positiva, indica que la carga axial supera la carga de pandeo en este terreno. Una cabeza con el giro impedido pandea con una carga mayor. El módulo comprueba el pilote como una viga sobre resortes; la resistencia de la sección del pilote bajo la carga axial y el momento conjuntamente es una comprobación del diseño estructural.
9La cabeza y la longitud librelibre, restringida y con una carga por encima del terreno
El módulo incluye tres condiciones de cabeza.
- Cabeza libre. V = H y M = Mg en el punto de aplicación de la carga.
- Cabeza coaccionada. El giro es nulo y la cabeza se desplaza lateralmente. Un pilote largo en un terreno elástico uniforme se desplaza la mitad que el pilote libre (Sección 3), y el momento que sujeta la cabeza, M = −H/(2β) en ella, es mayor que el máximo momento del pilote libre en dicho terreno; el módulo lo da como momento en la cabeza y lo marca en los diagramas. Lo cerca que un cabezal real se encuentra de esta condición depende de la rigidez del cabezal y de la superestructura, y la condición real se sitúa entre las dos.
- Una longitud libre e sobre el terreno. El pilote por encima del terreno no tiene terreno que actúe sobre él y se flexiona como un voladizo. El esfuerzo cortante es H hasta el terreno y el momento crece hasta M(0) = Mg + H e en la superficie del terreno, donde el terreno toma el relevo. El desplazamiento de la cabeza es el desplazamiento del pilote a nivel del terreno más el giro allí multiplicado por e más el desplazamiento en voladizo de la longitud libre: una carga dada con una longitud libre produce un desplazamiento de la cabeza mucho mayor que el del terreno, y el mayor momento suele estar a nivel del terreno o algo por debajo.
10Lectura de los resultadosqué es cada resultado y los diagramas
La pestaña Resultados da la respuesta para la carga introducida; la pestaña Diagramas la representa a lo largo del pilote.
- El desplazamiento y de la cabeza en el punto de la carga y, cuando hay una longitud libre, en la superficie del terreno, con el giro correspondiente (la pendiente dy/dz, negativa para un pilote que se inclina en el sentido de la carga).
- El momento flector máximo y su profundidad. Con la cabeza con giro impedido se indica también el momento en cabeza, ya que no siempre es el máximo.
- La profundidad de desplazamiento nulo, donde el pilote cruza su propio eje: por encima de ella el pilote se mueve hacia el terreno y por debajo se aleja de él.
- El esfuerzo cortante y la reacción del terreno a lo largo del pilote, con la reacción acompañada del final de la curva p–y dibujado a su lado, de modo que se aprecia dónde el terreno está cerca de su límite.
- La punta. Un pilote suficientemente largo no tiene desplazamiento en la punta. Cuando la punta se mueve, el pilote es corto para esta carga en este terreno; gira como un sólido rígido en torno a un punto próximo a su extremo inferior, y su longitud condiciona el resultado. El módulo lo indica cuando la punta se mueve más de una décima parte del desplazamiento a nivel del terreno y más de 2 mm.
La vista p–y dibuja las curvas del terreno a cinco profundidades a lo largo de la parte del pilote que se mueve, con el punto que ha alcanzado cada una señalado sobre ella. Un punto sobre el comienzo recto de una curva corresponde a una profundidad donde el terreno trabaja elásticamente; uno cercano al final está en su límite.
11La curva carga–desplazamiento y los valores admisiblesla carga para un desplazamiento admisible o para la capacidad resistente a flexión
Como el terreno no es lineal, el desplazamiento no es proporcional a la carga, y la carga correspondiente a un desplazamiento admisible no puede deducirse de la correspondiente a la carga de servicio. El módulo aumenta la carga y el momento en la cabeza en proporción —un factor λ sobre H y Mg, manteniendo la carga axial—, resuelve de nuevo la ecuación en cada caso, y halla el valor de λ con el que el desplazamiento de la cabeza alcanza el valor admisible, o el mayor momento alcanza el momento resistente de la sección. El resultado es la carga Hy o HM de la pestaña Resultados.
Cuando el terreno no puede soportar el valor admisible —no hay equilibrio antes de alcanzarlo— el módulo indica no alcanzado y la curva termina en una cruz en la mayor carga que resolvió. Para un pilote cuya respuesta se pliega sobre sí misma (la curva cíclica de arcilla, una carga axial) es la carga límite del terreno. No es una capacidad del pilote: en el módulo el pilote es elástico, y un pilote que plastifica por flexión puede romper antes que el terreno. El momento resistente introducido es la comprobación de ello. El módulo no da ningún factor de seguridad ni toma ninguno de una norma; el desplazamiento admisible y el momento resistente son los que fija el ingeniero.
12Un ejemplo resueltotodas las cifras se calculan con el propio código del módulo
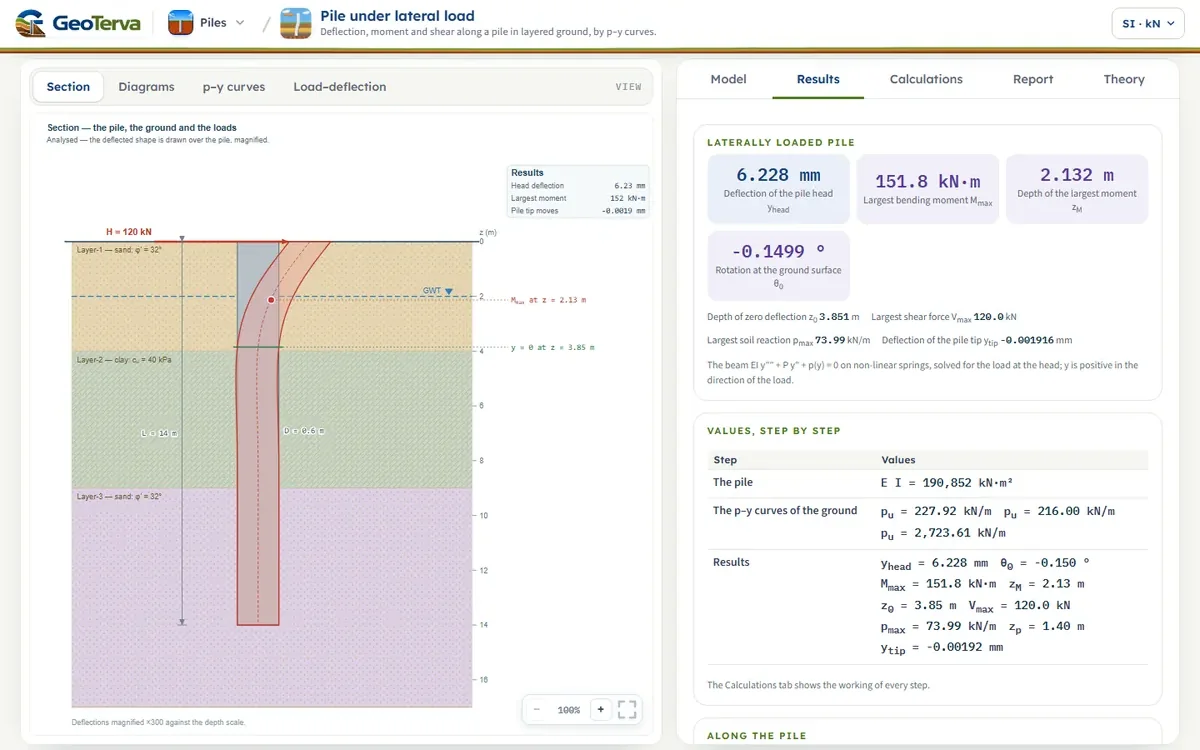
El modelo con el que se abre la pestaña Modelo: un pilote de 0.6 m de diámetro y 14 m de longitud, de hormigón (E = 30 000 MPa, E I = 190 852 kN·m²), en un terreno de arena (4 m, φ′ = 32°), arcilla (5 m, cu = 40 kPa) y arena (8 m, φ′ = 32°), con el nivel freático a 2 m bajo el terreno; una carga lateral de 120 kN en la superficie del terreno, cabeza libre, carga estática. Cada número que sigue lo calcula el propio motor de cálculo del módulo al abrirse esta página.
Las curvas de los estratos en su punto medio
- Estrato-1, arena φ′ = 32°, a z = 2.00 m: σ′ = 36.0 kPa, pu = 227.9 kN/m, k = 20.7 MN/m³
- Estrato-2, arcilla cu = 40 kPa, a z = 6.50 m: σ′ = 77.4 kPa, pu = 216.0 kN/m, y50 = 30.0 mm
- Estrato-3, arena φ′ = 32°, a z = 11.50 m: σ′ = 123.3 kPa, pu = 2723.6 kN/m, k = 11.9 MN/m³
La respuesta
La cabeza se desplaza 6.23 mm y gira 0.150°. El mayor momento flector es de 151.8 kN·m a 2.13 m bajo el terreno, en la arena del Estrato-1; el pilote cruza su eje inicial a 3.85 m, en la arena del Estrato-1, y la punta se mueve 0.0019 mm: el pilote es largo para esta carga. La mayor reacción del terreno es de 74.0 kN/m a 1.40 m; la curva del terreno allí termina en 142 kN/m, de modo que el terreno trabaja a alrededor del 52 % de su límite.
Comprobaciones del cálculo: Σ p Δz = 120.000 kN frente a H = 120 kN; momento en la punta por estática, 0.000 kN·m; 7 iteraciones de Newton.
El mismo pilote con otras opciones
| Caso | Desplazamiento en cabeza (mm) | Momento máximo (kN·m) | A z (m) | Desplazamiento nulo a (m) |
|---|---|---|---|---|
| Según los datos: cabeza libre, carga a nivel del terreno, estática | 6.23 | 152 | 2.13 | 3.85 |
| Cabeza con giro impedido | 2.24 | −175 | 0.00 | 4.94 |
| Carga 1.5 m por encima del terreno (longitud libre e = 1.5 m) | 20.23 | 306 | 1.68 | 3.37 |
| Carga cíclica (curvas cíclicas del API) | 7.28 | 172 | 2.22 | 3.89 |
| Carga axial P = 800 kN (P–δ) | 6.32 | 155 | 2.13 | 3.83 |
| Sección fisurada, E I × 0.6 | 7.93 | 140 | 1.95 | 3.45 |
| Reacción elástica del terreno (nh = 8 MN/m³ en arena, kh = 15 MN/m³ en arcilla) | 10.49 | 173 | 2.49 | 4.10 |
Con el giro impedido, la cabeza se desplaza 2.24 mm en lugar de 6.23 mm, y en la cabeza actúa un momento negativo de 175 kN·m, un 15 % superior al mayor momento del pilote libre. Con la carga a 1.5 m sobre el terreno, la cabeza se desplaza 20.2 mm (11.1 mm a nivel del terreno) y el mayor momento es de 306 kN·m. La carga cíclica aumenta el desplazamiento un 17 %: la arena próxima a la superficie pierde el factor A de la curva estática. Una carga axial de 800 kN lo aumenta un 2 %; una sección fisurada a 0.6 E I, un 27 %, con un mayor momento menor (140 kN·m) porque el pilote es más flexible. El terreno elástico, con los nh y kh que completa la pestaña Modelo, da 10.5 mm; sus constantes son las que fija el ingeniero, por lo que es otro terreno y no una comprobación de las curvas p–y.
13Hipótesis del módulolas hipótesis que sustentan las cifras, reunidas en un solo lugar
Todo cálculo se apoya en hipótesis. El módulo las clasifica según la forma en que influyen en los resultados:
- Un pilote. Un pilote aislado, sin vecinos, con las curvas p–y de un pilote exento. Un grupo de pilotes cargado lateralmente se desplaza más que un pilote aislado bajo la misma carga en cada pilote, porque el suelo situado entre los pilotes se comparte y las filas posteriores a la primera sufren el efecto de sombra; el grupo, con los multiplicadores p de sus filas, es objeto del módulo de grupos de pilotes.
- El pilote. Una sola sección en toda la longitud, elástica lineal: E I es constante a lo largo del pilote y bajo el momento y la carga axial. Una sección de hormigón que se fisura se representa mediante el factor sobre E I introducido con la sección, y el momento al que la sección plastifica mediante la capacidad Mcap introducida con ella.
- El terreno. Resortes independientes, sin cortante entre ellos, con las curvas de las Secciones 4 y 5. Las curvas son empíricas, procedentes de ensayos en suelos concretos: la curva de arena se basa únicamente en φ′, y la de arcilla en cu y ε50. Describen una arena y una arcilla blanda a media tal como las encuentra el pilote, el terreno tal como se ha introducido a su alrededor, con la reducción cíclica de API para carga repetida; una arcilla rígida, una roca meteorizada, un suelo cementado y una arena licuada se describen mediante curvas propias.
- La carga. Estática, o cíclica mediante la reducción de API, aplicada en la cabeza: la carga lateral H, junto con un momento Mg cuando la cabeza es libre.
- La carga axial es constante en toda la longitud: la carga P introducida en la cabeza.
- La solución numérica se obtiene por elementos finitos con una iteración no lineal; es exacta con las cifras mostradas para la ecuación tal como se plantea; la aproximación está en la ecuación, que representa el terreno mediante resortes.
El método p–y es la base del cálculo de pilotes cargados lateralmente en la práctica. Las curvas que incorpora el módulo constituyen un buen modelo para un pilote en arena y en una arcilla blanda o media, y los valores que proporcionan han de contrastarse con los valores admisibles del proyecto y, cuando se disponga de él, con un ensayo de carga.
14Referencias bibliográficaslas soluciones elásticas, las curvas p–y y el método
- Das, B.M. (2016). Principles of Foundation Engineering, 8th ed. Cengage Learning, Boston.
- Matlock, H. and Reese, L.C. (1960). Generalized solutions for laterally loaded piles. Journal of the Soil Mechanics and Foundations Division, ASCE, 86(SM5), 63–91.
- Matlock, H. (1970). Correlations for design of laterally loaded piles in soft clay. Proceedings of the 2nd Offshore Technology Conference, Houston, Paper OTC 1204, 577–594.
- Reese, L.C., Cox, W.R. and Koop, F.D. (1974). Analysis of laterally loaded piles in sand. Proceedings of the 6th Offshore Technology Conference, Houston, Paper OTC 2080, 473–485.
- American Petroleum Institute (2000). Recommended Practice for Planning, Designing and Constructing Fixed Offshore Platforms — Working Stress Design, API RP 2A-WSD, 21st ed.
- Hetényi, M. (1946). Beams on Elastic Foundation. University of Michigan Press, Ann Arbor.
- Reese, L.C., Isenhower, W.M. and Wang, S.-T. (2006). Analysis and Design of Shallow and Deep Foundations. John Wiley & Sons, Hoboken.
- Broms, B.B. (1965). Design of laterally loaded piles. Journal of the Soil Mechanics and Foundations Division, ASCE, 91(SM3), 79–99.
- Reese, L.C. and Welch, R.C. (1975). Lateral loading of deep foundations in stiff clay. Journal of the Geotechnical Engineering Division, ASCE, 101(GT7), 633–649.
- Davisson, M.T. and Gill, H.L. (1963). Laterally loaded piles in a layered soil system. Journal of the Soil Mechanics and Foundations Division, ASCE, 89(SM3), 63–94.
De la teoría a su propio diseño
Analice en minutos su propio pilote cargado lateralmente
- Desplazamiento, giro, momento, cortante y reacción del terreno a lo largo del pilote
- Las curvas p–y a cinco profundidades, estáticas o cíclicas
- La carga para un desplazamiento o un momento admisible
- Una memoria de cálculo limpia, guardada como PDF. En línea: nada que instalar, sin llave de hardware, en un móvil, una tableta o un PC