
Sur cette page · 14 chapitres
- 1Un pieu sous charge latérale
- 2Le pieu comme poutre sur ressorts
- 3Les solutions élastiques
- 4La courbe p–y d’un sable
- 5La courbe p–y d’une argile
- 6Couches et eau
- 7La résolution numérique
- 8La charge axiale
- 9La tête et la longueur libre
- 10Lecture des résultats
- 11La courbe charge–déplacement et les valeurs admissibles
- 12Un exemple de calcul
- 13Ce que le module suppose
- 14Références bibliographiques
Un pieu sollicité latéralement fléchit sur sa partie supérieure et est retenu par le terrain le long de celle-ci. Cette page explique, section par section, comment le module détermine le déplacement de la tête du pieu ainsi que l’importance du moment et de l’effort tranchant dans le pieu : le pieu assimilé à une poutre sur appuis élastiques, les solutions élastiques, les courbes p–y du sable et de l’argile, les couches et l’eau, la résolution numérique, la charge axiale, la tête, la courbe charge–déplacement, un exemple de calcul dont chaque valeur est calculée par le moteur de calcul propre au module, et les hypothèses.
 PDF
Lecture slides
Ready-made slides for lectures and self-study
The mechanism, the derivation, the equations and the figures of this page, in teaching order. Every slide links back to its chapter.
1Un pieu sous charge latéralece qui se produit, et les méthodes d’analyse
Un pieu soumis à une charge latérale – vent, effort de freinage, traction d’amarrage, séisme agissant sur la structure, poussée d’un sol retenu – ne se rompt pas comme une semelle. La charge n’est transmise au terrain que par le déplacement latéral du pieu, et le terrain répond par une réaction qui croît avec ce déplacement et cesse de croître lorsque le sol se plastifie. Le pieu fléchit, comme une poutre, sur les premiers diamètres sous la surface du terrain ; plus profondément, le terrain n’est pratiquement pas déplacé et le pieu reste droit. L’importance du déplacement et du moment fléchissant dépend de la rigidité du pieu, de la rigidité et de la résistance du terrain à chaque profondeur, et des conditions de liaison en tête.
Trois familles de méthodes sont employées, et la source les traite toutes les trois :
- La charge ultime (Broms) : la charge pour laquelle le sol se rompt autour d’un pieu court, ou pour laquelle le pieu se plastifie en flexion lorsqu’il est long. Elle fournit une capacité, et non le déplacement ou le moment sous la charge de service.
- La réaction élastique du sol (Matlock et Reese ; Davisson et Gill ; Hetényi) : le terrain est représenté par une série de ressorts élastiques et l’équation de la poutre est résolue sous forme analytique. Elle fournit le déplacement et le moment d’un pieu dont le terrain reste élastique.
- La méthode p–y (Matlock, Reese et autres) : les ressorts sont non linéaires. La réaction du terrain à chaque profondeur suit une courbe en fonction du déplacement – p en fonction de y – qui est d’abord raide, s’adoucit puis aboutit à la résistance ultime du sol à cette profondeur. L’équation est résolue numériquement. Le terrain peut être stratifié, et la solution est valable de la charge de service jusqu’au voisinage de la rupture.
Le module met en œuvre la troisième méthode et retient la deuxième comme option : un pieu isolé, dans un massif comptant jusqu’à huit couches de sable ou d’argile, à tête libre ou empêchée de tourner, avec une longueur libre au-dessus du terrain, une charge axiale et un chargement statique ou cyclique. L’option élastique permet de confronter le module à des solutions analytiques (section 3) et sert à l’ingénieur qui travaille avec un module de réaction du sol.
2Le pieu comme poutre sur ressortsl’équation, les signes et les conditions aux extrémités
Le pieu est une poutre. Le terrain est représenté par une série de ressorts le long de celle-ci, chacun agissant à sa propre profondeur et indépendamment des autres – le modèle de Winkler. Avec z compté vers le bas depuis la surface du terrain et y le déplacement du pieu dans la direction de la charge, l’équation de la poutre s’écrit
La réaction p est positive lorsqu’elle s’oppose au déplacement. Pour un ressort de raideur k, p = k y. La source écrit la même relation sous la forme k = p′/x : le k de la solution élastique a pour unité une force par unité de longueur et par unité de déplacement, soit kN/m². Le module de réaction horizontale kh employé en pratique pour les fondations est la même grandeur rapportée à l’unité de largeur du pieu, k = kh D.
Le moment fléchissant, la rotation et l’effort tranchant se déduisent du déplacement :
Avec ces conventions de signe, une charge latérale H en tête donne V = H et un moment positif en dessous, comme dans la source. Un moment Mg en tête est positif lorsqu’il s’ajoute au déplacement provoqué par la charge.
Conditions aux extrémités
- La pointe est libre : M = 0 et V = 0. Le pieu ne reçoit ni effort tranchant ni moment du terrain situé sous sa pointe.
- La tête reprend la charge H et, lorsqu’elle est libre en rotation, le moment Mg ; lorsqu’elle est bloquée en rotation par une semelle de répartition, la pente y est nulle et le moment qui la maintient fait partie de la solution.
Ce dont l’équation a donc besoin est la loi p(y, z) du terrain : k constant multiplié par y dans le cas élastique, ou les courbes p–y des sections 4 et 5.
3Les solutions élastiquesles expressions analytiques pour le sable et pour l’argile, et les coefficients que calcule le module
Lorsque le terrain est élastique, l’équation admet des solutions analytiques, que la source donne.
Réaction croissant avec la profondeur : sable (Matlock et Reese)
Pour un sol pulvérulent, le module de réaction du sol est supposé croître proportionnellement à la profondeur, k = nh z, nh étant la constante de réaction horizontale du sol (la source en donne des valeurs représentatives). Le pieu possède une longueur caractéristique
et son déplacement, sa rotation, son moment et son effort tranchant s’écrivent, pour une charge Q et un moment Mg à la surface du terrain,
| Ay | Aθ | Am | By | Bθ | Bm | |
|---|---|---|---|---|---|---|
| Z = 0 | 2.429 | −1.619 | 0.000 | 1.619 | −1.747 | 1.000 |
| Z = 0.5 | 1.640 | −1.500 | 0.458 | 0.871 | −1.250 | 0.974 |
| Z = 1 | 0.961 | −1.194 | 0.725 | 0.364 | −0.789 | 0.851 |
| Z = 1.4 | 0.543 | −0.891 | 0.770 | 0.112 | −0.480 | 0.686 |
| Z = 2 | 0.142 | −0.462 | 0.627 | −0.070 | −0.153 | 0.404 |
| Z = 3 | −0.075 | −0.039 | 0.224 | −0.089 | 0.057 | 0.059 |
Exemple de calcul de la solution élastique : un pieu HP 250 × 85 de 25 m de longueur dans un sol pulvérulent avec nh = 12 000 kN/m³, E I = 25 461 kN·m², Mg = 0. Avec T = 1.16 m, le pieu est long (L/T = 21.5). Pour un déplacement en tête de 8 mm, la charge vaut Q = 8 mm × EI / (Ay T³) = 0.008 × 25 461 / (2.4292 × 1.1624³) = 53.4 kN, et le moment maximal vaut Am T Q = 0.772 × 1.1624 × 53.4 = 47.9 kN·m ; pour cette charge, le module donne un déplacement en tête de 8.00 mm et un moment maximal de 47.9 kN·m.
Réaction constante avec la profondeur : argile (Davisson et Gill, Hetényi)
Dans un sol cohérent, le module de réaction du sol est supposé constant avec la profondeur. En désignant par k la raideur du terrain par unité de longueur de pieu, la longueur caractéristique est R = (EI/k)1/4. Les expressions analytiques d’un pieu long sont celles de Hetényi pour une poutre sur fondation élastique ; avec β = (k/4EI)1/4 et une charge latérale H au niveau du terrain :
Le module reproduit ces résultats, et la même option élastique permet d’affecter k = nh z à une couche de sable et k = kh D à une couche d’argile, dans un ordre quelconque, ce qui constitue la version stratifiée des deux solutions.
4La courbe p–y d’un sableAPI RP 2A, d’après Reese, Cox et Koop
Pour un sable, le module retient la courbe p–y de l’American Petroleum Institute (API RP 2A, 21st ed.), que Reese, Cox et Koop (1974) ont établie à partir d’essais sur un pieu dans le sable et des deux modes de rupture possibles du sol autour du pieu. Près de la surface, un coin de sol est soulevé devant le pieu ; plus en profondeur, le sol s’écoule horizontalement autour de lui. La résistance ultime à la profondeur z, σ′ étant la contrainte verticale effective à cette profondeur, est la plus petite des deux valeurs
et les coefficients ne dépendent que de l’angle de frottement :
La courbe elle-même est de la forme API
Aux faibles déplacements, la courbe est la droite p = k z y – solution élastique de la section 3 avec nh = k, que le module reproduit à six chiffres pour une charge tendant vers zéro – et aux grands déplacements elle aboutit à A pu. Le facteur A vaut 3.0 en surface et décroît jusqu’à 0.9 à une profondeur de 2.6 diamètres, valeur qu’il conserve ensuite ; il traduit la résistance statique plus élevée du terrain près de la surface. Pour un chargement cyclique, il vaut 0.9 à toute profondeur.
| φ′ | C1 | C2 | C3 | k au-dessus de la nappe (MN/m³) | k en dessous (MN/m³) |
|---|---|---|---|---|---|
| 28° | 1.60 | 2.41 | 22.5 | 5.4 | 5.4 |
| 30° | 1.91 | 2.67 | 28.7 | 10.5 | 7.9 |
| 32° | 2.28 | 2.95 | 36.8 | 20.7 | 11.9 |
| 34° | 2.72 | 3.25 | 47.3 | 32.7 | 17.6 |
| 36° | 3.24 | 3.59 | 61.2 | 46.3 | 24.8 |
| 38° | 3.87 | 3.97 | 79.6 | 61.7 | 33.6 |
| 40° | 4.62 | 4.38 | 104.1 | 78.9 | 44.0 |
La contrainte effective σ′ est celle des couches et de l’eau telles qu’elles ont été saisies (section 6) ; ainsi, une couche de sable située sous une argile ou sous la nappe phréatique possède la résistance ultime que lui confère le poids de ses propres terres sus-jacentes.
5La courbe p–y d’une argilela courbe de Matlock pour argile molle, statique et cyclique
Pour une argile, le module retient la courbe de Matlock (1970) pour argile molle, telle que la formule l’API RP 2A. La résistance ultime à la profondeur z, avec cu la cohésion non drainée, est là encore la plus petite d’une valeur proche de la surface et d’une valeur en profondeur : une rupture par coin au-dessus, un écoulement du sol autour du pieu au-dessous,
et la courbe suit une loi en racine cubique jusqu’à un déplacement de 8 y50, où y50 = 2.5 ε50 D est le déplacement qui mobilise la moitié de la résistance ultime et ε50 la déformation à la moitié du déviateur maximal dans l’essai non drainé :
La racine cubique présente une pente infinie à l’origine. Un programme ne peut pas l’utiliser, et le module remplace la courbe en dessous de y = 0.001 y50 par une droite reliant l’origine à la courbe (une rigidité de 50 pu/y50) ; la modification porte sur des déplacements de quelques micromètres.
Chargement cyclique
Le chargement répété adoucit l’argile près de la surface, où un vide peut s’ouvrir derrière le pieu. L’API réduit la courbe au-delà de 3 y50, où la racine cubique a atteint 0.72 pu : la résistance reste égale à 0.72 pu sous la profondeur de transition zR, et au-dessus elle décroît linéairement avec y, de 0.72 pu à 3 y50 à 0.72 pu z/zR à 15 y50 et au-delà.
| cu | ε50 | J |
|---|---|---|
| 15 kPa | 0.020 | 0.50 |
| 30 kPa | 0.020 | 0.50 |
| 60 kPa | 0.010 | 0.25 |
| 120 kPa | 0.005 | 0.25 |
| 250 kPa | 0.005 | 0.25 |
6Couches et eaudescription du terrain le long du pieu
Le terrain est un empilement d’au plus huit couches, chacune étant un sable ou une argile, avec ses propres poids volumiques et sa propre résistance, et une nappe phréatique à une profondeur quelconque. Chaque courbe p–y est évaluée à la profondeur à laquelle elle se rapporte, à partir du sol situé à cette profondeur :
- La contrainte verticale effective σ′ à la profondeur z est obtenue en cumulant les poids volumiques des couches sus-jacentes, γ au-dessus de la nappe et γsat − γw au-dessous, avec γw = 9.81 kN/m³. Ce n’est pas une moyenne sur la couche ; la résistance ultime d’une couche croît avec la contrainte sur toute son épaisseur.
- La couche située à la profondeur z fournit φ′ et k (sable) ou cu, ε50 et J (argile). Le module initial k d’un sable est celui qui correspond à la position de la couche par rapport à la nappe ; pour une couche traversée par la nappe, il est renseigné pour la mi-hauteur de la couche et peut être modifié manuellement.
- Les éléments ne chevauchent jamais une limite de couche : un nœud est placé à chaque limite, de sorte que la rigidité du terrain varie brusquement d’un élément au suivant et non à l’intérieur d’un élément. Lorsqu’une argile repose sur un sable, la résistance ultime et la rigidité changent brusquement, de même que les diagrammes.
L’onglet Calculs fournit, pour chaque couche, les valeurs de sa courbe au milieu de la couche, étape par étape : σ′, les coefficients, pu, le facteur A ou y50. Ce sont celles qu’utilise le moteur de calcul à cette profondeur, et un ingénieur peut les retrouver à la main ; aux autres profondeurs, la courbe suit la même formule avec le z et le σ′ de cette profondeur. La vue p–y du module trace les courbes à cinq profondeurs de la partie du pieu qui se déplace.
Le terrain sous la couche saisie la plus profonde n’est pas décrit ; les couches doivent atteindre la pointe du pieu, et la pointe est libre, sans résistance du terrain sous-jacent. Pour un pieu dans un terrain dont la rigidité est très différente au-dessus et au-dessous d’une limite – par exemple une argile molle sur un sable dense –, cette différence apparaît dans les diagrammes sous la forme d’une cassure à la limite.
7La résolution numériqueéléments finis, méthode de Newton, et absence d’équilibre
L’équation de la section 2 est résolue par éléments finis. Le pieu est discrétisé en éléments de poutre cubiques, à deux degrés de liberté par nœud, le déplacement y et la rotation θ = dy/dz. La rigidité en flexion d’un élément est celle d’une poutre ; la charge axiale y ajoute la rigidité géométrique de l’élément (section 8). La réaction du terrain dans un élément est intégrée en quatre points de Gauss, où le déplacement est lu à partir des fonctions de forme et où p est prise sur la courbe de la couche – force non linéaire des déplacements nodaux, et non un ressort concentré au nœud.
Avec u les déplacements et pentes nodaux, K la rigidité du pieu, f(u) la force du terrain et F la charge, l’équation à résoudre est K u + f(u) = F. Elle est résolue par la méthode de Newton, la rigidité du terrain en chaque point étant prise égale à la pente dp/dy de la courbe en ce point :
- La pente dp/dy ne peut descendre en dessous d’un vingtième de la rigidité sécante p/y : là où une courbe est plate ou décroissante (fin d’une courbe d’argile, adoucissement cyclique), c’est cette valeur qui est utilisée, afin que la matrice reste définie positive.
- Une recherche linéaire divise le pas par deux lorsqu’il ne réduit pas la force résiduelle ; si cela échoue également, un pas amorti de l’itération sécante, qui ne peut échouer tant que les courbes sont croissantes, est utilisé à la place.
- La première estimation est la solution obtenue pour un déplacement d’essai de chaque ressort (un cinquième de y50 dans une argile, un pour cent de la largeur dans un sable).
Lorsqu’il n’existe pas de solution
Si la charge dépasse ce que le terrain peut reprendre, le déplacement croît sans limite et l’itération ne trouve aucun équilibre ; le module l’indique alors et ne donne aucun résultat, car une valeur issue d’une itération non convergée n’aurait aucun sens. Une solution dans laquelle le terrain, sous la surface, s’est déplacé de plus de cinq largeurs de pieu est également considérée comme n’étant pas une solution : les courbes p–y sont établies pour des déplacements de quelques pour cent de la largeur, et un terrain qui s’est déplacé de cinq largeurs a atteint la rupture. Il en va de même lorsque la charge axiale atteint la charge critique de flambement du pieu dans le terrain (section 8) ; le module ne parle de flambement que lorsque la charge axiale seule suffit à l’atteindre. Un pieu qui se rompt sous une charge latérale alors que sa charge axiale est appliquée est surchargé, et est désigné comme tel. La vue charge–déplacement montre où s’arrête la courbe de l’analyse.
Application progressive de la charge
Avec la courbe cyclique de l’argile – dont la résistance décroît entre trois et quinze y50 au-dessus de la profondeur zR – ou avec une charge axiale, la réponse du pieu n’est pas une courbe unique croissante de la charge en fonction du déplacement. Elle croît jusqu’à une charge limite et, au-delà, une même charge peut présenter un second équilibre très éloigné du premier, souple et distant, que le pieu ne pourrait jamais atteindre depuis le repos. Une résolution unique à une charge supérieure à la charge limite peut aboutir à cet état éloigné et le présenter comme un résultat. Pour ces pieux, le module atteint donc la charge du calcul par paliers depuis une charge nulle, chacun étant résolu à partir du précédent et rejeté s’il conduit le pieu à un déplacement très supérieur au précédent ; là où les paliers s’arrêtent se trouve la charge limite, que la note de résultats indique (le pieu et le terrain reprennent la charge jusqu’à environ …). Lorsque toutes les courbes sont croissantes et qu’il n’y a pas de charge axiale – calcul statique et calcul élastique –, l’équilibre est unique et une seule résolution suffit ; si elle échoue, les mêmes paliers déterminent la charge jusqu’à laquelle le pieu est porté.
Le maillage et les vérifications
La longueur des éléments est égale au sixième de la largeur du pieu, sans être inférieure à 3 cm ni supérieure à 15 cm (et jamais inférieure à 1/1500 de la longueur du pieu), avec un nœud à chaque limite de couche. Le moment maximal et les autres extrema ne sont pas lus aux nœuds : M a pour pente V − Pθ, de sorte que le pic se situe là où cette quantité s’annule, et sa valeur est donnée par la cubique passant par les deux nœuds. Le résultat ne dépend pas du maillage, aux chiffres affichés près :
| Longueur des éléments (m) | Nœuds | Itérations | Déplacement en tête (mm) | Moment maximal (kN·m) | À z (m) |
|---|---|---|---|---|---|
| 0.400 | 37 | 7 | 6.228 | 151.77 | 2.14 |
| 0.200 | 71 | 7 | 6.227 | 151.77 | 2.13 |
| 0.100 | 141 | 7 | 6.228 | 151.77 | 2.13 |
| 0.050 | 281 | 7 | 6.227 | 151.77 | 2.13 |
| 0.025 | 561 | 6 | 6.228 | 151.77 | 2.13 |
Deux vérifications sont consignées dans l’onglet Calculs pour chaque exécution : la somme de la réaction du sol sur la longueur comparée à la charge H, qui est satisfaite exactement par la solution, et le moment à l’extrémité inférieure du pieu déterminé par la statique à partir de la charge, de la réaction du terrain et de la charge axiale, qui est nul si la solution est en équilibre. Ni l’une ni l’autre ne dépend de la précision de la solution par éléments finis ; elles contrôlent donc l’itération et la comptabilité des efforts, et non le modèle ; la précision du modèle est vérifiée par comparaison aux solutions analytiques de la section 3 et à des solutions indépendantes du problème non linéaire – un pieu rigide dans l’argile, dont les deux inconnues peuvent être résolues à la main, et la limite élastique de la courbe non linéaire du sable, à laquelle le module se réduit pour une charge tendant vers zéro.
Une implémentation indépendante
L’ensemble du problème a également été résolu par un second programme, écrit à partir des seules équations de la présente section et des deux courbes p–y, par différences finies et dans un autre langage, sans connaissance du module : une implémentation indépendante, écrite à partir des seules équations et des deux courbes p–y, par différences finies – 14 pieux, en chargement statique et cyclique, dans du sable, de l’argile et un terrain stratifié, à tête libre et empêchée de tourner, avec une charge axiale, avec une longueur libre, avec un multiplicateur de p, d’une charge faible à une charge fortement non linéaire – concorde pour le déplacement en tête et pour le moment maximal à 0.01 % près. Les cas couvrent la tête libre et empêchée de tourner, un moment en tête, une charge axiale, une longueur libre au-dessus du terrain, une nappe phréatique, un multiplicateur de p et un pieu en acier traversant trois couches. Huit charges supplémentaires appliquées aux mêmes pieux, dont cinq portant la courbe cyclique d’une argile au-delà de 3 y50 dans sa branche d’adoucissement (jusqu’à 32 y50) et une portant la courbe statique au-delà de son palier, concordent à 0.02 % près. Lorsque la charge en tête passe par un maximum avant que la charge demandée soit atteinte (deux charges sur un pieu dans une argile raide), le module donne cette charge limite – 819 et 437 kN, contre 822 et 438 kN trouvés par le second programme, qui impose le déplacement – et non l’équilibre au-delà, pour un déplacement de 0.4 et 0.55 de la largeur du pieu. Cela montre que le module résout bien les équations qu’il énonce.
8La charge axialeP–δ, et flambement du pieu
La charge axiale P agit à travers la déformée du pieu. Elle figure dans l’équation (le terme P d²y/dz², section 2) et dans la rigidité de chaque élément sous la forme de la rigidité géométrique, qui diminue la rigidité latérale d’une poutre comprimée et augmente le déplacement et le moment. Le module prend P constante sur toute la longueur du pieu et identique en tête et en pointe. En réalité, le frottement latéral transmet une partie de la charge au terrain, de sorte que la charge diminue avec la profondeur ; la prendre constante va dans le sens de la sécurité.
Un pieu comprimé dans un terrain élastique présente une charge de flambement. Pour un pieu suffisamment long pour que sa pointe ne se déplace pas, dans un terrain de rigidité constante k par unité de longueur, la solution analytique de la poutre semi-infinie montre qu’une tête libre perd sa stabilité pour P = √(k EI) – la moitié des 2√(k EI) d’une poutre infinie, car l’extrémité libre peut tourner. Le déplacement d’un tel pieu croît sans limite lorsque P s’en approche, et le module, dont la matrice de rigidité cesse alors d’être définie positive, indique que la charge axiale dépasse la charge de flambement dans ce terrain. Une tête bloquée en rotation flambe sous une charge plus élevée. Le module vérifie le pieu en tant que poutre sur ressorts ; la résistance de la section du pieu sous l’effet combiné de la charge axiale et du moment relève de la vérification structurale.
9La tête et la longueur libretête libre, tête maintenue, et charge au-dessus du sol
Trois configurations de la tête sont disponibles dans le module.
- Tête libre. V = H et M = Mg au point d’application de la charge.
- Tête empêchée de tourner. La rotation est nulle et la tête se déplace latéralement. Un pieu dans un terrain élastique homogène, de grande longueur, se déplace deux fois moins que le pieu à tête libre (section 3), et le moment qui retient la tête, M = −H/(2β) à cet endroit, est supérieur au moment maximal du pieu libre dans un tel terrain ; le module le donne comme moment en tête et le repère dans les diagrammes. La mesure dans laquelle une semelle réelle se rapproche de cette condition dépend de la rigidité de la semelle et de la superstructure, et la condition réelle se situe entre les deux cas extrêmes.
- Une longueur libre e au-dessus du terrain. La partie du pieu située au-dessus du terrain n’est soumise à aucune action du terrain et fléchit comme une console. L’effort tranchant vaut H jusqu’au niveau du terrain et le moment croît jusqu’à M(0) = Mg + H e à la surface du terrain, où le terrain prend le relais. Le déplacement de la tête est égal au déplacement du pieu au niveau du terrain, augmenté de la rotation en ce point multipliée par e et du déplacement en console de la longueur libre : pour une charge donnée, une longueur libre conduit à un déplacement de la tête bien supérieur à celui au niveau du terrain, et le moment maximal se situe généralement au niveau du terrain ou légèrement en dessous.
10Lecture des résultatsnature de chaque résultat, et diagrammes
L’onglet Résultats donne la réponse pour la charge saisie ; l’onglet Diagrammes la représente le long du pieu.
- Le déplacement en tête y au point d’application de la charge, et à la surface du terrain en cas de longueur libre, avec la rotation en ce point (la pente dy/dz, négative pour un pieu qui s’incline dans la direction de la charge).
- Le moment fléchissant maximal et sa profondeur. Avec une tête bloquée, le moment en tête est également indiqué, car il n’est pas toujours le plus grand.
- La profondeur de déplacement nul, où le pieu recoupe son axe initial : au-dessus, le pieu se déplace vers le terrain ; en dessous, il s’en éloigne.
- L’effort tranchant et la réaction du sol le long du pieu, la réaction étant tracée à côté de la limite de la courbe p–y, de façon à faire apparaître les zones où le terrain est proche de sa limite.
- La pointe. Un pieu suffisamment long ne présente aucun déplacement en pointe. Lorsque la pointe se déplace, le pieu est court pour cette charge dans ce terrain ; il tourne comme un corps rigide autour d’un point proche de son extrémité inférieure, et sa longueur gouverne le résultat. Le module le signale lorsque la pointe se déplace de plus d’un dixième du déplacement au niveau du terrain et de plus de 2 mm.
La vue p–y trace les courbes du terrain à cinq profondeurs sur la partie du pieu qui se déplace, avec le point atteint par chacune. Un point sur la partie rectiligne initiale d’une courbe correspond à une profondeur où le terrain travaille de façon élastique ; un point proche de la fin correspond à un terrain à sa limite.
11La courbe charge–déplacement et les valeurs admissiblesla charge pour un déplacement admissible ou pour la capacité en moment
Le terrain étant non linéaire, le déplacement n’est pas proportionnel à la charge, et la charge correspondant à un déplacement admissible ne peut être déduite de celle de service. Le module augmente proportionnellement la charge et le moment en tête – un facteur λ sur H et Mg, la charge axiale étant maintenue –, résout de nouveau l’équation pour chaque valeur, et détermine le λ pour lequel le déplacement en tête atteint la valeur admissible, ou le moment maximal le moment résistant de la section. Le résultat est la charge Hy ou HM de l’onglet Résultats.
Lorsque le terrain ne peut pas reprendre la valeur admissible – il n’existe pas d’équilibre avant qu’elle soit atteinte –, le module indique non atteint et la courbe se termine par une croix à la plus grande charge résolue. Pour un pieu dont la réponse présente un repli (courbe cyclique de l’argile, charge axiale), il s’agit de la charge limite du terrain. Ce n’est pas une capacité du pieu : le pieu est élastique dans le module, et un pieu qui se plastifie en flexion peut se rompre avant le terrain. Le moment résistant saisi permet de le vérifier. Le module ne fournit aucun coefficient de sécurité et n’en emprunte aucun à un règlement ; le déplacement admissible et le moment résistant relèvent de l’ingénieur.
12Un exemple de calculchaque valeur est calculée par le code propre au module
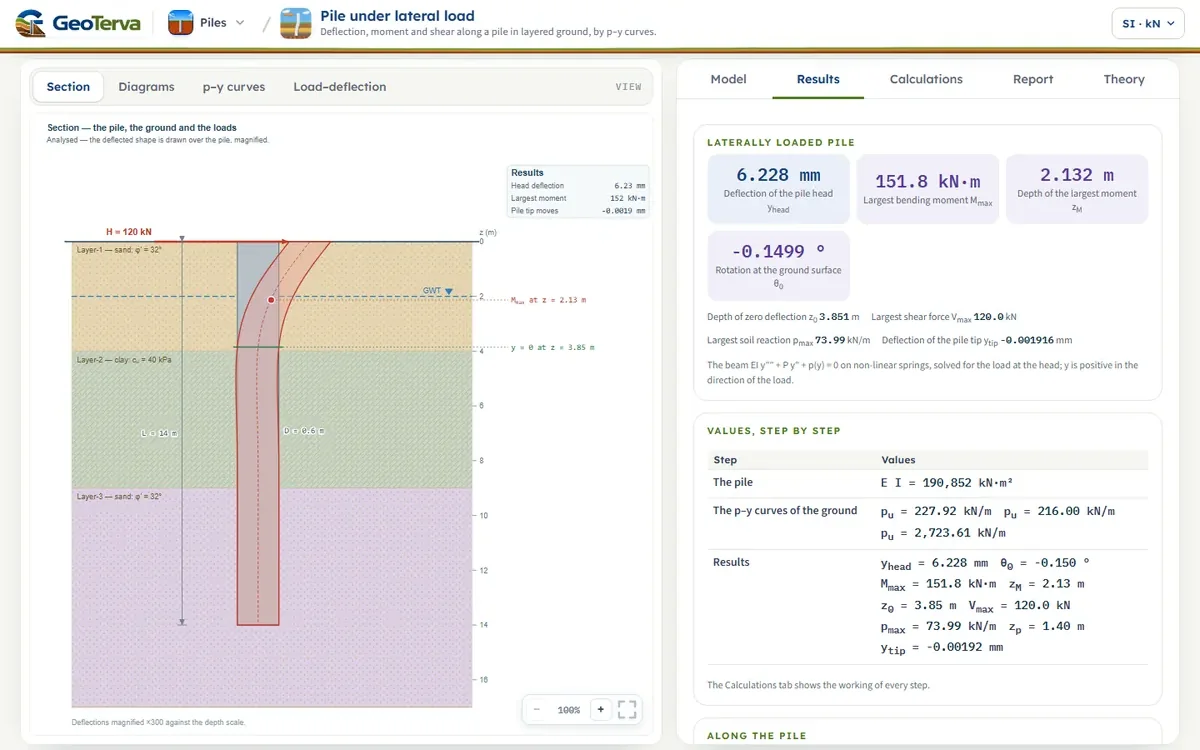
Le modèle avec lequel s’ouvre l’onglet Modèle : un pieu de 0.6 m de diamètre et de 14 m de longueur, en béton (E = 30 000 MPa, E I = 190 852 kN·m²), dans un terrain constitué de sable (4 m, φ′ = 32°), d’argile (5 m, cu = 40 kPa) et de sable (8 m, φ′ = 32°), avec la nappe à 2 m sous la surface du terrain ; une charge latérale de 120 kN à la surface du terrain, tête libre, chargement statique. Toutes les valeurs ci-dessous sont calculées par le moteur de calcul du module à l’ouverture de cette page.
Courbes des couches à mi-épaisseur
- Couche-1, sable φ′ = 32°, à z = 2.00 m : σ′ = 36.0 kPa, pu = 227.9 kN/m, k = 20.7 MN/m³
- Couche-2, argile cu = 40 kPa, à z = 6.50 m : σ′ = 77.4 kPa, pu = 216.0 kN/m, y50 = 30.0 mm
- Couche-3, sable φ′ = 32°, à z = 11.50 m : σ′ = 123.3 kPa, pu = 2723.6 kN/m, k = 11.9 MN/m³
La réponse
La tête se déplace de 6.23 mm et tourne de 0.150°. Le moment fléchissant maximal vaut 151.8 kN·m à 2.13 m sous la surface du terrain, dans le sable de Couche-1 ; la déformée du pieu recoupe son axe à 3.85 m, dans le sable de Couche-1, et la pointe se déplace de 0.0019 mm – le pieu est long pour cette charge. La réaction maximale du sol vaut 74.0 kN/m à 1.40 m ; la courbe du terrain à cette profondeur plafonne à 142 kN/m, de sorte que le terrain travaille à environ 52 % de sa limite.
Contrôles de la feuille de calcul : Σ p Δz = 120.000 kN contre H = 120 kN ; moment à la pointe par la statique 0.000 kN·m ; 7 itérations de Newton.
Le même pieu avec d’autres choix
| Cas | Déplacement en tête (mm) | Moment maximal (kN·m) | À z (m) | Déplacement nul à (m) |
|---|---|---|---|---|
| Valeurs saisies : tête libre, charge au niveau du terrain, statique | 6.23 | 152 | 2.13 | 3.85 |
| Tête bloquée en rotation | 2.24 | −175 | 0.00 | 4.94 |
| Charge à 1.5 m au-dessus du terrain (longueur libre e = 1.5 m) | 20.23 | 306 | 1.68 | 3.37 |
| Chargement cyclique (courbes cycliques API) | 7.28 | 172 | 2.22 | 3.89 |
| Charge axiale P = 800 kN (P–δ) | 6.32 | 155 | 2.13 | 3.83 |
| Section fissurée, E I × 0.6 | 7.93 | 140 | 1.95 | 3.45 |
| Réaction élastique du sol (nh = 8 MN/m³ dans le sable, kh = 15 MN/m³ dans l’argile) | 10.49 | 173 | 2.49 | 4.10 |
Avec la tête bloquée en rotation, la tête se déplace de 2.24 mm au lieu de 6.23 mm, et un moment négatif de 175 kN·m agit en tête, supérieur de 15 % au moment maximal du pieu à tête libre. Avec la charge à 1.5 m au-dessus du terrain, la tête se déplace de 20.2 mm (11.1 mm au niveau du terrain) et le moment maximal vaut 306 kN·m. Le chargement cyclique augmente le déplacement de 17 % : le sable près de la surface perd le facteur A de la courbe statique. Une charge axiale de 800 kN l’augmente de 2 % ; une section fissurée réduite à 0.6 E I, de 27 %, avec un moment maximal plus faible (140 kN·m) car le pieu est plus souple. Le terrain élastique, avec les nh et kh renseignés par l’onglet Modèle, donne 10.5 mm ; ses constantes relèvent de l’ingénieur, il s’agit donc d’un autre terrain et non d’une vérification des courbes p–y.
13Ce que le module supposeles hypothèses qui sous-tendent les valeurs numériques, au même endroit
Tout calcul repose sur des hypothèses. Le module les classe selon leur incidence sur les résultats :
- Pieu isolé. Un pieu seul, sans voisin, calculé sur les courbes p–y d’un pieu isolé. Un groupe de pieux chargé latéralement se déplace davantage qu’un pieu isolé soumis à la même charge sur chaque pieu, car le sol situé entre les pieux est partagé et les rangées situées derrière la première subissent un effet d’ombre ; le groupe, avec les multiplicateurs de p de ses rangées, fait l’objet du module de groupe de pieux.
- Le pieu. Une seule section sur toute la longueur, à comportement élastique linéaire : E I ne varie ni le long du pieu ni avec le moment et la charge axiale. Une section en béton qui se fissure est représentée par le facteur appliqué à E I saisi avec la section, et le moment pour lequel la section plastifie par la capacité Mcap saisie avec elle.
- Le terrain. Ressorts indépendants, sans cisaillement entre eux, avec les courbes des sections 4 et 5. Les courbes sont empiriques, issues d’essais dans des sols particuliers : la courbe du sable ne dépend que de φ′, et celle de l’argile de cu et de ε50. Elles décrivent un sable et une argile molle à moyenne telle que le pieu les rencontre, le terrain étant tel que saisi autour de lui, avec la réduction cyclique de l’API pour les chargements répétés ; une argile raide, un rocher altéré, un sol cimenté et un sable liquéfié sont décrits par des courbes qui leur sont propres.
- Le chargement. Statique, ou cyclique par la réduction de l’API, appliqué en tête : la charge latérale H, accompagnée d’un moment Mg lorsque la tête est libre.
- La charge axiale est constante sur la longueur : c’est la charge P saisie en tête.
- La résolution numérique est effectuée par éléments finis avec une itération non linéaire ; elle est exacte, aux chiffres affichés près, pour l’équation telle qu’elle est posée ; l’approximation réside dans l’équation, qui représente le terrain par des ressorts.
La méthode p–y est la base du dimensionnement des pieux chargés latéralement dans la pratique. Les courbes que retient le module constituent un bon modèle pour un pieu dans un sable et dans une argile molle ou moyenne, et les valeurs qu’elles fournissent doivent être confrontées aux valeurs admissibles du projet et, lorsqu’il en existe un, à un essai de chargement.
14Références bibliographiquesles solutions élastiques, les courbes p–y et la méthode
- Das, B.M. (2016). Principles of Foundation Engineering, 8th ed. Cengage Learning, Boston.
- Matlock, H. and Reese, L.C. (1960). Generalized solutions for laterally loaded piles. Journal of the Soil Mechanics and Foundations Division, ASCE, 86(SM5), 63–91.
- Matlock, H. (1970). Correlations for design of laterally loaded piles in soft clay. Proceedings of the 2nd Offshore Technology Conference, Houston, Paper OTC 1204, 577–594.
- Reese, L.C., Cox, W.R. and Koop, F.D. (1974). Analysis of laterally loaded piles in sand. Proceedings of the 6th Offshore Technology Conference, Houston, Paper OTC 2080, 473–485.
- American Petroleum Institute (2000). Recommended Practice for Planning, Designing and Constructing Fixed Offshore Platforms — Working Stress Design, API RP 2A-WSD, 21st ed.
- Hetényi, M. (1946). Beams on Elastic Foundation. University of Michigan Press, Ann Arbor.
- Reese, L.C., Isenhower, W.M. and Wang, S.-T. (2006). Analysis and Design of Shallow and Deep Foundations. John Wiley & Sons, Hoboken.
- Broms, B.B. (1965). Design of laterally loaded piles. Journal of the Soil Mechanics and Foundations Division, ASCE, 91(SM3), 79–99.
- Reese, L.C. and Welch, R.C. (1975). Lateral loading of deep foundations in stiff clay. Journal of the Geotechnical Engineering Division, ASCE, 101(GT7), 633–649.
- Davisson, M.T. and Gill, H.L. (1963). Laterally loaded piles in a layered soil system. Journal of the Soil Mechanics and Foundations Division, ASCE, 89(SM3), 63–94.
De la théorie à votre propre projet
Analysez en quelques minutes votre propre pieu sous charge latérale
- Déplacement, rotation, moment, effort tranchant et réaction du sol le long du pieu
- Les courbes p–y à cinq profondeurs, statiques ou cycliques
- La charge correspondant à un déplacement ou à un moment admissible
- Un rapport de calcul clair, enregistré au format PDF. En ligne : rien à installer, sans dongle, sur smartphone, tablette ou PC