
Sur cette page · 21 chapitres
- 1Le modèle du mur
- 2Aperçu du modèle
- 3Coordonnées, corps libre, bilan des forces et convention de signes
- 4Décomposition géométrique : parties, centres de gravité et bras de levier
- 5Le sol solidaire du mur : bloc du talon, zones, poids humide et saturé
- 6Contrainte effective et nappe phréatique
- 7Poussée et butée des terres selon Rankine
- 8Poussée des terres selon Coulomb sur le plan vertical
- 9Pression au repos et résistance de butée (méthode simplifiée de la bêche)
- 10Surcharges
- 11Eau hydrostatique des deux côtés et sous-pression
- 12Poussée sismique des terres selon Mononobe–Okabe
- 13Pression hydrodynamique de l’eau
- 14Inertie du mur et du sol qui l’accompagne dans son mouvement
- 15Consoles de délestage
- 16Bêches – méthode simplifiée de la bêche
- 17Glissement, renversement et poinçonnement
- 18Sollicitations structurales : voile, patin avant, talon arrière, console et bêche
- 19Exemple de calcul : un mur calculé pas à pas
- 20Variables
- 21Références bibliographiques
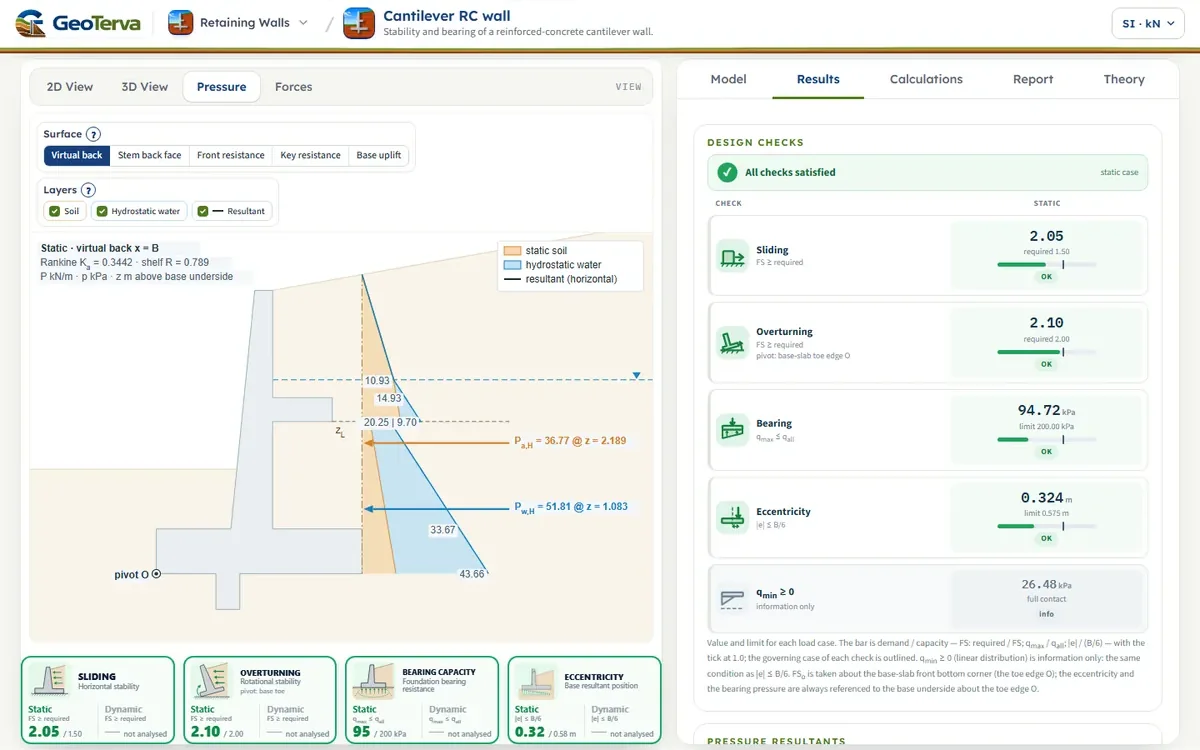
Le mur est traité comme un ouvrage de soutènement en T renversé en béton armé, par mètre linéaire. Le côté des terres retenues est constitué d’une seule couche de sol et peut comporter un remblai en pente, une surcharge uniforme et une nappe phréatique. La géométrie du mur peut comprendre une console de délestage facultative et une bêche facultative sous la semelle.
 PDF
Lecture slides
Ready-made slides for lectures and self-study
The mechanism, the derivation, the equations and the figures of this page, in teaching order. Every slide links back to its chapter.
1Le modèle du murCe qui est analysé et la manière dont il est représenté.
Principe de l’analyse
Rankine · statique
Adaptée à une idéalisation conventionnelle des pressions de poussée et de butée. Le frottement sol-mur n’intervient pas explicitement dans le coefficient de Rankine classique.
Coulomb · statique
S’applique au plan vertical situé au bord du talon (sol contre sol) avec δ = β ; aucun frottement sur le béton du mur n’est donc utilisé ; pour ce plan (α = 90°, δ = β), le coefficient Kₐ de Coulomb est exactement égal au coefficient Kₐβ de Rankine. La poussée extérieure s’exerce toujours sur ce plan vertical ; seules les sollicitations structurelles du voile font intervenir l’inclinaison du parement arrière du voile (section 17).
Mononobe–Okabe · sismique
La poussée sismique des terres est toujours la poussée pseudo-statique de Mononobe–Okabe : le coin de Coulomb auquel s’ajoutent les forces d’inertie kₕ·W et ±kᵥ·W, résolu sur le même plan de pression que le cas statique (le plan vertical au bord du talon, δ = β).
Surcharge uniforme
Une surcharge uniforme en surface engendre une pression latérale supplémentaire. Sa distribution dépend de la formulation de poussée choisie et est présentée séparément de la composante due au poids propre du sol.
Manuel théorique
La vue d’ensemble ci-dessus résume le modèle. Le manuel ci-après est rédigé de manière autonome : chaque grandeur apparaissant dans l’onglet Calculs y est expliquée à partir de son sens physique, représentée, établie, puis rattachée à la manière exacte dont le solveur l’évalue. Un exemple numérique complet (section 18) est calculé par le même moteur que celui qui exécute le module, de sorte que chaque substitution qui y est imprimée peut être vérifiée à la main.
2Aperçu du modèleEau souterraine, console de délestage, bêche, les trois vérifications de stabilité et les symboles de la vue d’ensemble.
Nappe phréatique & contrainte effective
Sous la nappe phréatique, la contrainte verticale effective est calculée avec le poids volumique déjaugé du sol, tandis que la pression hydrostatique de l’eau est appliquée séparément. Si les niveaux d’eau côté terres retenues et côté avant diffèrent, le mur est soumis à une composante nette de pression d’eau, et il y a lieu d’examiner également la condition appropriée de stabilité hydraulique et d’écoulement.
Console de délestage facultative
La console est modélisée comme une partie de la géométrie en béton armé, avec une cote, un débord et une épaisseur définis par l’utilisateur. Elle modifie le poids propre du mur, la géométrie des terres sus-jacentes et la manière dont les charges latérales sont transmises. Le sol situé au-dessus de la console est porté par celle-ci. Sous la face inférieure de la console, la pression sur le voile redémarre sous la forme K·[σ′v(z) − R·σ′v(zL)] avec R = min(Ls/bkr, 1) ; la surcharge et l’eau ne sont pas réduites. La pression délestée est utilisée pour le voile et l’encastrement de la console et, avec le même R, pour la pression due au poids propre du sol sur l’écran fictif x = B dans la stabilité externe ; en situation sismique, l’incrément complet du mur sans console est ajouté (PAE,shelf = PA,shelf + ΔPAE,0). Le contre-moment de la charge de la console n’est pas pris en compte pour le voile. L’onglet Calculs présente la réduction.
Bêche facultative
La bêche est modélisée sous la semelle avec une largeur, une profondeur et un décalage définis par l’utilisateur. La résistance sur sa face avant (face inférieure de la semelle → pointe de la bêche), p = Kmob·σ′v avec Kmob = w·Kp + (1 − w)·K0 (w = 1/3 par défaut : 1/3 butée + 2/3 repos), est ajoutée intégralement à la résistance au glissement sous la forme Pkey.
Vérifications de stabilité
Glissement
La résistance est constituée du frottement sous la semelle μb·N augmenté de Ptoe et de Pkey ; aucune adhérence sous la semelle n’est prise en compte.
Renversement
Les moments sont couramment évalués par rapport au patin pour la combinaison d’actions déterminante.
Contrainte sous la semelle
Le résultat est confronté aux critères de non-traction (contact) et à la résistance de portance admissible ou de calcul.
Éléments en béton armé
Le voile, le patin, le talon, la console et la bêche sont des éléments structurels distincts. GeoTerva détermine leurs efforts tranchants et leurs moments fléchissants à partir des mêmes cas de charge que ceux du calcul de stabilité géotechnique ; le dimensionnement des armatures ne relève pas du module.
Variables
3Coordonnées, corps libre, bilan des forces et convention de signesCorps libre, bilan des forces, M = x·Fz − z·Fx.
La stabilité est un problème d’équilibre ; la première étape consiste donc à déterminer ce qui est en équilibre et comment les forces et les moments sont affectés d’un signe. Le mélange de conventions (par exemple, prendre certains moments « positifs dans le sens horaire » et d’autres « positifs dans le sens du renversement ») est la source d’erreur la plus fréquente dans les calculs manuels ; GeoTerva utilise donc un seul repère cartésien pour l’ensemble.
Coordonnées
L’origine O est située au bord du patin, sur la face inférieure de la semelle. L’axe x est orienté vers le remblai et l’axe z vers le haut. Le dessus de la semelle se trouve à z = tf, le sommet du mur à z = tf + H, le bord du talon à x = B = Lt + tb + Lh et le bas d’une bêche à z = −dk.
Forces et moment par rapport au patin
Une force agissant sur le corps libre est définie par ses composantes (Fx, Fz) et par un point de sa ligne d’action (x, z). Son moment par rapport à O est le produit vectoriel bidimensionnel r × F :
Pourquoi ce signe est « positif en renversement ». Un poids W en x > 0 a Fz = −W, donc M = −x·W < 0 : il retient le mur. Une poussée des terres à la hauteur z orientée vers l’avant a Fx < 0, donc M = −z·Fx > 0 : elle fait basculer le mur autour du patin. La sous-pression (Fz > 0) donne M > 0 et la résistance avant (Fx > 0) donne M < 0. Aucune catégorie de force n’est codée en dur comme « stabilisatrice » : chacune des deux parties x·Fz et −z·Fx est classée selon son propre signe. La composante verticale d’une poussée des terres inclinée, par exemple, est ainsi correctement comptée comme stabilisatrice.
Le corps libre
Le corps libre est constitué du béton et du sol solidaire de celui-ci (le bloc du talon de la section 4). Il est délimité par la face inférieure de la semelle et par le plan de pression externe. Tout ce qui s’exerce à travers ces coupures, ainsi que toute force de volume située à l’intérieur, constitue une entrée du bilan des forces. Les trois vérifications s’appuient sur le même bilan ; une force ne peut donc jamais être omise dans une vérification et comptée dans une autre.
| Réf. du bilan | Force | Glissement | Renversement | Portance |
|---|---|---|---|---|
W_CONCRETE | Poids propre du béton (toutes les parties) | oui | oui | oui |
W_SOIL_HEEL | Sol solidaire du mur (γ au-dessus, γsat sous la nappe) | oui | oui | oui |
Q_HEEL | Surcharge au-dessus du sol du talon — charge favorable pouvant être absente, toujours exclue | non | non | non |
W_SOIL_TOE | Remblai avant au-dessus du patin — repose sur la dalle du patin et se déplace avec le mur | oui | oui | oui |
PA_STATIC, PA_Q | Poussée active statique du sol et de la surcharge | oui | oui | oui |
PA_SP | Pression latérale des charges en bande et ponctuelles (solutions élastiques pour un mur rigide), tous les cas à pleine valeur | oui | oui | oui |
PAE_TOTAL | Poussée active sismique totale (sol + surcharge) | oui | oui | oui |
U_REAR, U_FRONT | Eau hydrostatique côté retenu et côté avant | oui | oui | oui |
UPLIFT | Pression d’eau sur la face inférieure de la semelle | oui | oui | oui |
HD_REAR, HD_FRONT | Eau hydrodynamique dans les cas sismiques (côté retenu et côté avant) | oui | oui | oui |
IH_W_…, IV_W_… | Inertie horizontale et verticale du béton, du sol du talon et du remblai avant au-dessus du patin | oui | oui | oui |
PP_FRONT, PP_KEY | Résistance du sol avant sur la face du patin et sur la bêche | oui | non | non |
Comment les vérifications lisent le bilan
PP_FRONT et PP_KEY uniquementUne force d’eau côté avant a Fx > 0 et réduit donc ΣHdrive. La section 16 établit les trois coefficients de sécurité à partir de ces sommes.
4Décomposition géométrique : parties, centres de gravité et bras de levierSemelle, rectangle et triangle du voile, console, bêche ; centres de gravité et bras de levier.
Le poids propre du béton et son moment par rapport au patin constituent l’ossature des deux vérifications de stabilité. Un calcul manuel décompose la section en formes simples dont l’aire et le centre de gravité sont connus, calcule Wi = γc·Ai pour chacune et additionne les moments Wi·x̄i. GeoTerva procède exactement de la même manière (tableau des composantes de l’onglet Calculs) et, à titre de contrôle indépendant, calcule en outre l’ensemble du contour comme un seul polygone ; les deux résultats doivent concorder à 10⁻⁹ près.
Les parties
| Élément | Forme et aire A | x̄ depuis le patin | z̄ depuis la face inférieure de la semelle |
|---|---|---|---|
| Semelle | rectangle, B·tf | B/2 | tf/2 |
| Voile, épaisseur constante t | rectangle, t·H | Lt + t/2 | tf + H/2 |
| Voile, épaisseur variable côté avant (parement arrière vertical) — rectangle | tt·H | Lt + (tb − tt) + tt/2 | tf + H/2 |
| — triangle | ½·(tb − tt)·H | Lt + 2(tb − tt)/3 | tf + H/3 |
| Voile, épaisseur variable côté remblai (parement avant vertical) — rectangle | tt·H | Lt + tt/2 | tf + H/2 |
| — triangle | ½·(tb − tt)·H | Lt + tt + (tb − tt)/3 | tf + H/3 |
| Console de délestage (parement arrière vertical) | rectangle, Ls·ts | xroot + Ls/2 | tf + hs |
| Bêche | rectangle, bk·dk | xk + bk/2 | −dk/2 |
Cotes de la console. La console est centrée à hs au-dessus du dessus de la semelle : sa face supérieure se trouve à zU = tf + hs + ts/2 et sa face inférieure à zL = tf + hs − ts/2. Son encastrement est le parement arrière du voile (xU en haut, xL en bas) et son extrémité est à xtip = max(xU, xL) + Ls. Lorsque le parement arrière est incliné, l’encastrement est incliné et la console est un quadrilatère ; son aire et son centre de gravité sont alors obtenus à partir des formules du polygone.
Poids et moments
Dans le bilan, le béton constitue une entrée W_CONCRETE avec Fz = −Wc en (x̄c, z̄c) ; son moment vaut donc M = −Wc·x̄c = −ΣMi. La hauteur z̄c n’est nécessaire que pour l’inertie horizontale kh·Wc de la section 13.
5Le sol solidaire du mur : bloc du talon, zones, poids humide et saturéBloc du talon, plan de poussée, zones humide et saturée.
Pourquoi la poussée des terres ne s’exerce-t-elle pas simplement sur le parement arrière du voile ? Parce que le sol reposant sur le talon ne peut pas glisser par rapport à celui-ci : lorsque le mur se déplace, ce sol se déplace avec lui. À l’état limite, le remblai situé derrière atteint la rupture le long de plans qui partent du talon, et non du voile. Le corps libre cohérent sur le plan mécanique est donc le béton et ce bloc du talon, chargé par la poussée des terres sur sa face extérieure — le plan de pression externe (souvent appelé écran fictif).
Le plan s’étend de la surface du terrain, à l’aplomb du bord du talon (x = B, z = zground(B)), jusqu’à la face inférieure de la semelle. Sur un remblai en pente, il inclut donc la surélévation du terrain au-dessus du talon. Au-dessus du dessus du talon (z = tf), c’est le plan fictif sol–sol ; sur l’épaisseur de la semelle (z = 0 … tf), c’est la face d’extrémité de la dalle du talon, et la même pression est appliquée jusqu’à la face inférieure de la semelle, comme dans le calcul manuel usuel (la source, Bowles). Tout ce qui se trouve entre le plan et le voile — sol à côté du voile, sol au-dessus du niveau du sommet du mur (S_SLOPE), sol sur et sous une console — constitue un poids. Un plan allant du sommet du voile au bas du talon n’est pas utilisé : il couperait le béton de la dalle du talon.
Le cas sismique utilise le même plan : le coin de Mononobe–Okabe est résolu sur le plan vertical au bord du talon avec δ = β. Par défaut, le plan s’arrête à la face inférieure de la semelle : sa hauteur est h = zground(B) = tf + H + la surélévation de la pente au-dessus du talon (H est la hauteur du voile). Pour une bêche dont la face arrière se trouve au bord du talon (à 0.1 mm près), l’option « Inclure la poussée active des terres sur la face arrière de la bêche du talon » prolonge le plan jusqu’à la pointe de la bêche (h + dk) pour la poussée des terres et la surcharge (l’eau du côté retenu s’arrête à la face inférieure de la semelle) ; elle est désactivée par défaut (méthode simplifiée de la bêche, section 15).
Zones
Pour le tableau des composantes, le bloc du talon est découpé en zones nommées, chacune étant divisée au niveau de la nappe côté retenu en une partie humide (poids volumique γ) et une partie saturée (γsat) :
| Réf. de zone | Région |
|---|---|
S_HEEL | Sol au-dessus du talon, du dessus de la semelle au niveau du sommet du mur (sans console) |
S_SHELF_TOP | Sol sur la console : parement arrière du voile → extrémité de la console, dessus de la console → niveau du sommet du mur |
S_BESIDE_SHELF | Sol au-delà de l’extrémité de la console : dessous de la console → niveau du sommet du mur |
S_BELOW_SHELF | Sol sous la console : dessus de la semelle → dessous de la console |
S_SLOPE | Le coin de terrain en pente au-dessus du niveau du sommet du mur |
Pourquoi γsat et non γ′ sous la nappe ? Le corps libre est écrit en contraintes totales : le sol est pesé avec son eau interstitielle, et la pression de l’eau sur la frontière du corps libre (U_REAR sur le plan de pression, UPLIFT sur la face inférieure de la semelle) est appliquée sous forme de forces distinctes. D’après le principe d’Archimède, le poids total diminué de la résultante de la pression d’eau sur la frontière est égal au poids effectif (déjaugé) ; les deux descriptions sont donc identiques — mais les mélanger (γ′ et sous-pression) reviendrait à compter deux fois la poussée d’Archimède.
Charge verticale exclue. La surcharge au-dessus du bloc du talon (Q_HEEL) est une charge verticale favorable, susceptible d’être absente lorsque la charge latérale s’exerce : elle figure dans le bilan comme exclue et n’intervient dans aucune vérification, tout en continuant de pousser sur le plan. Le remblai avant au-dessus du patin (W_SOIL_TOE) est différent : il repose sur la dalle du patin et se déplace avec le mur ; son poids est donc une charge verticale, comme le sol du talon — dans N, dans le moment stabilisateur et dans la résultante de portance, ainsi que sur la dalle du patin à titre de charge — et le sol avant fournit toujours la résistance de butée de la section 8. On adopte hp = 0 lorsque le remblai peut être enlevé.
6Contrainte effective et nappe phréatiqueσ′v, pression interstitielle, γ′ et porosité du remblai.
La résistance du sol, et donc la poussée des terres, est régie par la contrainte effective — la part de la contrainte totale reprise par le squelette granulaire. L’eau n’a pas de résistance au cisaillement : elle exerce une poussée égale dans toutes les directions et s’ajoute à la pression latérale avec un coefficient égal à un. Toute pression latérale dans GeoTerva est donc construite en deux composantes distinctes : K·σ′v pour le sol et u pour l’eau.
Équations de base
ddry est la profondeur au-dessus de la nappe et dsub la profondeur sous celle-ci, toutes deux mesurées à partir du haut du plan de pression, c’est-à-dire de la surface du terrain à l’aplomb du bord du talon. Une surcharge uniforme ajoute q à σ′v à toute profondeur.
Porosité du remblai
L’hypothèse sur l’eau interstitielle en situation sismique (section 12) nécessite le poids volumique sec (du squelette), qui n’est pas une donnée d’entrée. Il découle des relations entre phases, avec la densité des grains solides Gs = 2.65 — constante interne du module, non saisie. Avec l’indice des vides e, γsat = (Gs + e)·γw/(1 + e) ; avec la porosité n = e/(1 + e), cette expression devient γsat = [Gs(1 − n) + n]·γw, et la résolution en n donne :
Pour γsat = 20 kN/m³, γw = 9.81 kN/m³ et Gs = 2.65 : n = (2.65·9.81 − 20)/(1.65·9.81) = (25.9965 − 20)/16.1865 = 0.370 et γd = 20 − 0.370·9.81 = 16.37 kN/m³ — valeurs affichées par le solveur dans sa note d’hypothèses. On remarque que γd > γ′ = 10.19 kN/m³ : la poussée d’Archimède réduit le poids des grains, non leur masse.
7Poussée et butée des terres selon RankineÉtats actif et passif, remblai en pente.
Soit un élément de sol à la profondeur z derrière le mur, avant tout mouvement. La contrainte verticale effective est σ′v et la contrainte horizontale est K0·σ′v (section 8). Si le mur s’éloigne du sol, la contrainte horizontale diminue tandis que la contrainte verticale reste inchangée ; le cercle de Mohr s’agrandit vers la gauche jusqu’à toucher l’enveloppe de rupture. Cette contrainte horizontale limite est la pression active (poussée). Si le mur est poussé contre le sol, la contrainte horizontale dépasse σ′v jusqu’à ce que le cercle touche l’enveloppe à droite : c’est la pression passive (butée). L’état actif ne requiert qu’un faible déplacement vers l’extérieur (de l’ordre de quelques dixièmes de pour cent de la hauteur pour un sol pulvérulent) ; la mobilisation complète de la butée exige un déplacement supérieur d’environ un ordre de grandeur.
Établissement à partir du critère de Mohr–Coulomb
Pour un cercle tangent à la droite τ = σ′·tan φ′ (droite passant par l’origine dans le cas d’un sol pulvérulent), le rayon est égal à sin φ′ fois la distance du centre à l’origine :
en utilisant (1 + sin φ′)/(1 − sin φ′) = tan²(45° + φ′/2). À l’état actif, σ′1 = σ′v et σ′3 = σ′a ; à l’état passif, σ′3 = σ′v et σ′1 = σ′p :
Pour un remblai sec et homogène de hauteur h, la pression est triangulaire ; la poussée et sa hauteur au-dessus de la base valent donc Pa = ½·Ka·γ·h² et h/3. L’eau et une surcharge modifient σ′v (sections 5 et 9), et non le coefficient.
Remblai en pente
Pour une surface de terrain inclinée de β, le raisonnement de Rankine pour un massif semi-infini en pente montre que la contrainte sur un plan vertical est parallèle à la surface. Son intensité est σ′a = Kaβ·σ′v avec
La composante horizontale sur le plan est Kaβ·cos β·σ′v et la composante verticale Kaβ·sin β·σ′v, dirigée vers le bas pour une pente montante. Pour β = 0, l’expression se réduit à Ka. La racine carrée impose β < φ′ ; pour β ≥ φ′, la pente elle-même n’est pas stable et le calcul est bloqué.
Mise en œuvre
Établie à partir de la surface réelle du terrain au-dessus du point — γ au-dessus et γ′ au-dessous de la nappe — augmentée de q (section 5).
σ′a = Kaβ·σ′v, décomposée en sa partie horizontale Kaβ·cos β·σ′v et sa partie verticale Kaβ·sin β·σ′v.
Règle de Simpson composite le long du plan, scindée au niveau de la nappe et au sommet de la semelle, de sorte qu’aucun panneau ne chevauche une rupture de pente.
PA_STATIC (sol) et PA_Q (avec q moins sans q) ; la hauteur de la résultante de chaque terme est z = −Mx/Fx.
La butée à l’avant utilise le coefficient de butée de Rankine Kp pour un terrain horizontal à l’avant et un parement lisse (sans frottement sol-écran, ce qui va dans le sens de la sécurité pour la butée) ; voir la section 8 pour l’interpolation entre l’état passif et K0.
8Poussée des terres selon Coulomb sur le plan verticalCoin d’essai, forme fermée, sur le plan vertical avec δ = β.
Coulomb (1776) n’a pas du tout considéré les contraintes. Il a envisagé un coin de sol rigide limité par le dos du mur, la surface du terrain et un plan d’essai issu du bas du mur, et déterminé l’effort que le mur doit fournir pour maintenir ce coin en équilibre limite. Trois forces agissent sur le coin : son poids W (connu), la réaction R du sol situé sous le plan d’essai, inclinée de φ′ par rapport à la normale au plan du fait que le coin est sur le point de glisser vers le bas, et la réaction P du mur, inclinée de l’angle de frottement sol-écran δ par rapport à la normale au mur. Les directions de R et de P étant connues, le triangle des forces peut être fermé.
Établissement pour un mur vertical et un terrain horizontal
Pour un dos vertical (α = 90°) et β = 0, le poids du coin est W = ½·γ·H²·cot ρ. L’application de la loi des sinus au triangle des forces (l’angle entre W et R est ρ − φ′, l’angle opposé à W est 90° + δ − (ρ − φ′)) donne :
Le mur doit équilibrer le coin le plus défavorable ; ainsi Pa est le maximum de P(ρ) par rapport à ρ, avec dP/dρ = 0. Pour δ = 0, on obtient ρ = 45° + φ′/2 et Pa = ½·γ·H²·tan²(45° − φ′/2) : les théories de Coulomb et de Rankine coïncident.
Forme analytique générale
La résultante possède une composante horizontale et une composante verticale ; cette dernière agit vers le bas sur le solide isolé et s’ajoute à N ainsi qu’au moment stabilisateur. GeoTerva répartit la poussée sous la forme p = Ka·σ′v le long du plan, σ′v étant établie à partir de la surface du terrain au-dessus du bord du talon (γ au-dessus et γ′ au-dessous de la nappe phréatique).
Plan retenu par GeoTerva. Le dos considéré pour la méthode de Coulomb est le plan vertical passant par le bord du talon (α = 90°), le même plan que pour Rankine. Ce plan sépare du sol contre du sol : le frottement réel du mur en béton n’y intervient donc pas ; la poussée est prise parallèle à la surface du remblai, δ = β. Pour ce plan (α = 90°, δ = β), le coefficient Ka de Coulomb est exactement égal à Kaβ de Rankine, quel que soit β, de sorte que les deux méthodes donnent la même pression sur ce plan.
9Pression au repos et résistance de butée (méthode simplifiée de la bêche)Kp de Rankine, K0 de Jaky, le mélange Kmob = w·Kp + (1 − w)·K0, hignore, butée sur le patin avant.
L’état au repos est l’état de contrainte d’un sol dont la déformation latérale est empêchée ; pour un sol pulvérulent normalement consolidé, K0 = 1 − sin φ′. Du côté des terres retenues, GeoTerva utilise toujours l’état actif (un mur en T renversé est suffisamment souple pour l’atteindre). Du côté de l’avant, K0 constitue la borne inférieure de l’interpolation de l’état passif décrite ci-dessous.
Butée
Le sol à l’avant est décrit par une interpolation entre le coefficient de butée de Rankine et le coefficient au repos de Jaky, avec c′ = 0 et la contrainte verticale effective géostatique (γ′ sous le niveau de l’eau à l’avant). Le terrain à l’avant se situe à Df = hp + tf au-dessus de la sous-face de la semelle. La couche supérieure hignore peut être excavée, ramollie ou remaniée pendant la durée de vie du mur ; la profondeur est donc mesurée à partir du terrain abaissé :
Butée sur le patin (facultative, activée par défaut)
La mobilisation complète de la butée exige un déplacement bien supérieur à celui qu’un mur en service doit admettre ; le coefficient est donc interpolé entre l’état au repos (aucun déplacement, w = 0) et l’état de butée totale de Rankine (w = 1) ; la totalité de la résistance interpolée est prise en compte. La butée sur le patin peut être désactivée ; le poids du remblai à l’avant au-dessus du patin constitue toujours une charge verticale (section 4).
Utilisée uniquement pour le glissement
PP_FRONT et PP_KEY n’interviennent que dans la résistance au glissement ; ni le moment de renversement ni la résultante pour la portance n’en tiennent compte.
Cas sismiques
Aucun coefficient de butée sismique n’est utilisé. Un facteur unique ηp,E (par défaut 0 = aucune butée prise en compte) multiplie les mêmes résistances statiques interpolées du patin et de la bêche.
10SurchargesCharge uniforme q, sa pression latérale et sa charge verticale.
Une charge uniforme q répartie sur toute la surface du remblai accroît la contrainte verticale de q à toute profondeur (une charge de largeur infinie se diffuse sans atténuation). La pression latérale augmente donc d’une valeur constante K·q dans le cas simple, et la poussée augmente de K·q·h, s’exerçant à mi-hauteur du plan.
Séparation effectuée par GeoTerva. La poussée est calculée deux fois sur le même plan, avec q et sans q ; PA_Q en est la différence. Cette définition reste exacte pour un terrain en pente.
Effet vertical. La surcharge au-dessus du bloc de talon (Q_HEEL = q × la longueur horizontale de terrain au-dessus du bloc) est une charge verticale favorable et est exclue de toutes les vérifications — hypothèse propre à ce module. Son effet latéral est toujours conservé : une charge qui pousse sur le mur lorsqu’elle est présente doit être supposée présente.
Cas sismiques. Dans le coin de Mononobe–Okabe, la surcharge appliquée au sommet du coin est une force Q, avec sa propre inertie kh·Q et (1 ± kv)·Q (section 11).
Charges en bande et charges ponctuelles
Une charge en bande q comprise entre les distances x1 et x2 du mur et une charge ponctuelle Q à la distance x agissent sur le mur par l’intermédiaire du sol, et leur effet s’atténue avec la profondeur. GeoTerva détermine leur pression latérale par les solutions élastiques pour un mur rigide — les mêmes que dans les modules de rideaux de palplanches et les modules de surcharges : la contrainte de Boussinesq doublée par le mur (méthode des images). z est la profondeur sous le terrain au sommet du mur et x la distance horizontale à la face arrière du mur à son sommet.
Zone d’application. La pression est prise en compte depuis le terrain au sommet du mur jusqu’au bas du plan de poussée (D = hauteur du plan sous le sommet du mur), sur la face arrière du voile pour les sollicitations structurelles et sur le plan de poussée pour la stabilité ; elle s’ajoute à la pression du sol pour sa valeur entière, dans les cas statiques comme dans les cas sismiques (aucun coefficient de combinaison : les charges sont supposées présentes, comme la surcharge uniforme). Sa résultante est l’entrée PA_SP du bilan des forces : une force horizontale dirigée vers l’avant, à la profondeur où son moment est équilibré, les intégrales ci-dessus étant exprimées sous forme analytique.
Hypothèses. Une charge ponctuelle plus proche que 0.30 m est prise à 0.30 m (la solution élastique est singulière au droit du mur). La pression d’une charge ponctuelle est celle qui s’exerce sur la section de mur passant par la charge — le mètre de mur le plus sollicité — et elle est appliquée à l’ensemble du mur, du côté de la sécurité. Les charges sont prises sur le terrain au niveau du sommet du mur, y compris lorsque le remblai est en pente. Seule la pression latérale est retenue : le poids des charges sur le sol au-dessus du talon ne l’est pas (charge verticale favorable pouvant être absente, exclue comme la surcharge uniforme au-dessus du talon).
11Eau hydrostatique des deux côtés et sous-pressionEau des deux côtés, sous-pression linéaire sous la semelle.
La pression de l’eau est isotrope et s’exerce normalement à toute surface qu’elle touche. Le solide isolé de la section 4 est entouré d’eau sur trois de ses frontières : le plan de poussée du côté des terres retenues, la face avant et la sous-face de la semelle. Chacune constitue une entrée du bilan des forces.
Côté terres retenues, U_REAR
zw,rear = tf + H − zw est la cote de la nappe du côté des terres retenues (zw = profondeur de la nappe sous le sommet du mur, donnée d’entrée), zbottom la sous-face de la semelle (z = 0) et zPw la hauteur de Pw. Avec l’option de poussée active sur la bêche de talon, le plan se prolonge jusqu’à la pointe de la bêche pour la poussée des terres et la surcharge seulement : l’eau côté terres s’arrête à la sous-face de la semelle, et l’eau agissant sur les deux faces latérales de la bêche n’est pas ajoutée (elle se compense au premier ordre). Si une pente descendante du terrain place la nappe au-dessus du terrain au sommet du plan, seule la partie de la colonne située sous le sommet du plan charge le plan : Pw = ½·γw·(hw² − h0²), soit un trapèze.
Côté avant, U_FRONT
La hauteur d’eau à l’avant hwf est saisie au-dessus de la face supérieure de la semelle ; l’eau agit sur la face du patin jusqu’à la sous-face de la semelle, de sorte que la colonne d’eau vaut zwf = tf + hwf et que Pwf = ½·γw·zwf² s’exerce à zwf/3. Elle pousse vers le remblai (Fx > 0) et réduit l’effort moteur net.
Sous-pression, UPLIFT
La pression interstitielle sous la semelle est supposée varier linéairement de la charge hydraulique au patin à la charge hydraulique au talon (perte de charge linéaire le long de la semelle) :
Établissement de xU. Le trapèze est décomposé en un rectangle utoe·B à B/2 et un triangle ½·(uheel − utoe)·B à 2B/3 du patin. L’équation des moments donne U·xU = utoe·B²/2 + (uheel − utoe)·B²/3 = B²(utoe + 2uheel)/6, et la division par U fournit la formule. La sous-pression agit vers le haut (Fz = +U) ; elle réduit donc N — et avec lui le frottement sous la semelle — et ajoute un moment de renversement U·xU.
U_REAR sont appliquées (section 4).12Poussée sismique des terres selon Mononobe–Okabeθ, le coin actif, la part de butée sismique prise en compte ηp,E, le point d’application de l’incrément.
Un séisme soumet le mur et le remblai à des oscillations alternées. La méthode pseudo-statique remplace ce chargement transitoire par des forces de volume constantes : toute masse m reçoit une force horizontale kh·m·g et une force verticale ±kv·m·g, où kh et kv sont les coefficients sismiques (fractions de g). Pour le mur, la direction horizontale critique est celle dans laquelle les forces d’inertie poussent vers l’avant — la même direction que la poussée des terres. Le signe du coefficient vertical étant incertain, GeoTerva traite les deux cas : poids multipliés par (1 − kv) et par (1 + kv).
La gravité et l’inertie agissent ensemble comme un champ de gravité incliné de θ par rapport à la verticale. Le coin de Coulomb est donc résolu pour le cas sismique en ajoutant les forces d’inertie au polygone des forces — c’est la méthode de Mononobe–Okabe, seule théorie de poussée sismique des terres utilisée par le module.
11.1 Poussée active de Mononobe–Okabe
Okabe (1926) ainsi que Mononobe et Matsuo (1929) ont appliqué le coin de Coulomb en y ajoutant les forces d’inertie. La maximisation de P par rapport à ρ conduit à la forme analytique (ψ = inclinaison du dos par rapport à la verticale, δ = inclinaison de la poussée — δ = β sur le plan vertical au bord du talon, β = pente du remblai) :
Pour θ = 0, l’expression se réduit au coefficient Ka de Coulomb. La racine carrée exige φ′ − θ − β ≥ 0 : lorsque la gravité inclinée est plus oblique que ne le permet l’angle de frottement, aucun coin ne peut être en équilibre ; la poussée continue de croître à mesure que le plan de rupture se rapproche de la surface du remblai, le cas de charge est signalé par « aucune solution » et ses vérifications sont considérées comme non satisfaites. GeoTerva résout numériquement le même coin sur le plan de poussée du cas considéré : les forces agissant sur le coin sont son poids W, la surcharge Q à son sommet, l’inertie horizontale (W + Q)·kh, la force verticale (W + Q)(1 ± kv), la réaction R inclinée de φ′ sur le plan de rupture et la poussée P inclinée de δ sur la normale au plan ; le coin est limité au niveau de la nappe (γ au-dessus, γ′ au-dessous pour le poids, section 12 pour l’inertie), de sorte qu’un remblai immergé et une surcharge peuvent être pris en compte. Pour un coin sec et homogène, la forme analytique est retrouvée exactement (vérifié). La poussée statique de référence PA d’un cas sismique est la poussée du cas statique sur le même plan (forme analytique de Rankine ou de Coulomb des sections 6–7, sol + surcharge), d’où ΔPAE = PAE − PA,static. Le coin avec kh = kv = 0 peut en différer légèrement (par exemple en présence d’une nappe sous un remblai en pente) ; il n’est donné qu’à titre indicatif. Pour toutes les méthodes, le plan est le plan vertical passant par le bord du talon et la poussée est inclinée de δ = β (sol contre sol, sans donnée de frottement sol-écran).
11.2 Butée sous séisme
Aucun coefficient de butée sismique n’est utilisé. Le sol à l’avant est accéléré avec le terrain et sa résistance est incertaine ; la butée prise en compte sur le patin et sur la bêche dans un cas sismique est donc la résistance statique interpolée (section 8) multipliée par un facteur unique ηp,E. La valeur par défaut ηp,E = 0 n’attribue aucune butée ; toute valeur supérieure à zéro constitue une hypothèse acceptée par le projet. Le frottement sous la semelle utilise Neff de chaque cas sismique.
11.3 Point d’application de l’incrément sismique — hypothèse propre à ce module
Le coin fournit l’intensité de PAE mais non sa répartition. Des essais sur modèle réduit montrent que l’incrément sismique s’exerce plus haut que la poussée statique. GeoTerva retient l’incrément ΔPAE = PAE − PA (PAE issu du coin, PA poussée du cas statique sur le même plan, section 11.1) et lui attribue un trapèze inversé sur la hauteur he du plan, de 1.6·ΔP/he en haut et 0.4·ΔP/he en bas, u désignant la hauteur au-dessus de la base du plan ; la partie statique conserve sa forme statique :
Un incrément non positif conserve la forme statique (la répartition statique est alors mise à l’échelle de PAE). Les sollicitations structurelles du voile reposent sur la même hypothèse : la pression statique sur le voile, augmentée de la différence d’effort ΔPE,0 = PAE,stem,0 − PA,stem,0 (coin d’essai sur la face arrière du voile du mur sans console, δ = β, avec et sans l’inertie ; sol + surcharge ; composante horizontale), répartie selon le même trapèze inversé sur la hauteur H du voile, avec une résultante à 0.6·H (section 17).
13Pression hydrodynamique de l’eauLa pression parabolique sur les colonnes d’eau ; eau interstitielle libre dans le remblai.
Lorsqu’un mur est accéléré contre de l’eau libre, l’eau ne peut le suivre instantanément et une pression supplémentaire se développe. GeoTerva adopte la pression parabolique classique pour une paroi verticale rigide et une eau incompressible, et l’applique à la projection verticale de la colonne d’eau du côté des terres retenues (HD_REAR) et à l’eau à l’avant (HD_FRONT). Elle est toujours incluse dans les cas sismiques lorsque de l’eau est présente — il n’existe aucune option de désactivation ; elle intervient dans le bilan des forces de stabilité et dans les sollicitations du voile.
Établissement de la résultante et de sa hauteur
La colonne s’étend du niveau de la nappe jusqu’au bas du plan de poussée. Si la nappe se situe au-dessus du terrain au sommet du plan (h0 d’eau au-dessus), seule la partie située sous le sommet du plan est appliquée : P = 7/12·kh·γw·√hw·(hw1.5 − h01.5). Sur la face avant, le mur s’éloigne de l’eau pendant le demi-cycle critique ; la pression diminue donc ; cette diminution agit vers l’avant, dans le même sens que l’augmentation à l’arrière. Les sollicitations du voile utilisent la même colonne d’eau que le cas de stabilité.
Eau interstitielle sous séisme : libre — hypothèse propre à ce module
Sous la nappe, le remblai contient de l’eau. Le module suppose qu’elle est libre, c’est-à-dire capable de se déplacer par rapport aux grains : le squelette du sol ne porte que l’inertie des grains, γd = γsat − n·γw (la porosité n provient de la section 5), tandis que le poids reste associé à γ′, et l’eau libre ajoute la pression hydrodynamique ci-dessus. Dans le coin, l’inertie horizontale sous la nappe vaut donc kh·γd·Asub, avec un poids γ′·Asub. Certaines formulations réduisent la pression hydrodynamique en fonction de la porosité ; GeoTerva conserve la valeur entière de γw, ce qui va dans le sens de la sécurité.
Le sol qui se déplace avec le mur est différent. L’eau interstitielle contenue dans le bloc de talon est enfermée entre le voile et la semelle et doit se déplacer avec le mur ; l’inertie horizontale du bloc de talon fait donc intervenir sa masse totale (γ au-dessus, γsat au-dessous de la nappe). La poussée d’Archimède réduit le poids, jamais la masse : l’inertie horizontale n’utilise jamais γ′ (coin actif γd, bloc de talon γsat) ; la force verticale du coin est (1 ± kv)·γ′·A.
14Inertie du mur et du sol qui l’accompagne dans son mouvementkh·W et kv·W aux centres de gravité.
Le coin de Mononobe–Okabe de la section 11 décrit le sol situé derrière le plan de poussée. Le solide isolé lui-même — béton et bloc de talon — possède également une masse et, dans le modèle pseudo-statique, il est soumis aux mêmes forces de volume. Ces forces constituent souvent la plus grande action sismique après la poussée, car le sol du talon est lourd et son centre de gravité est élevé.
Wh est le poids porteur de masse : Wc pour le béton ; γ·Amoist + γsat·Asat pour le bloc de talon et le remblai à l’avant (section 12). Dans le bilan des forces, le béton, le sol du talon et le remblai à l’avant au-dessus du patin constituent chacun une entrée (IH_W_CONCRETE, IH_W_SOIL_HEEL, IH_W_SOIL_TOE et IV_… lorsque kv > 0). L’onglet Calculs indique aussi l’inertie de chaque partie en béton et de chaque zone de sol ; leur somme est égale aux entrées du bilan, ce qui constitue la vérification manuelle.
Importance des hauteurs. L’inertie horizontale intervient dans le moment de renversement avec le bras de levier z̄. Le centre de gravité du béton d’un voile élevé et celui du sol du talon se situent vers mi-hauteur, bien au-dessus de la semelle ; ces moments peuvent donc dépasser celui de l’incrément sismique de poussée. L’inertie verticale modifie à la fois N (glissement) et le moment stabilisateur ; le cas « kv vers le haut » est généralement dimensionnant pour le glissement et le renversement, le cas « kv vers le bas » pouvant l’être pour la portance.
Éléments absents du solide isolé. Seule la surcharge au-dessus du talon est une charge verticale exclue ; elle n’a donc pas d’entrée d’inertie, l’inertie de la surcharge sur le coin de glissement étant comprise dans PAE. Le remblai à l’avant au-dessus du patin (W_SOIL_TOE) est une charge verticale et reçoit IH_W_SOIL_TOE / IV_W_SOIL_TOE. Pour les sollicitations structurelles, l’inertie du voile au-dessus de chaque section, de la console et du sol sur la console (masse totale, sans surcharge) est ajoutée (section 17), et le facteur vertical y est également respecté : les poids du voile, du patin, du talon et de la console, les masses de sol reposant sur ceux-ci et la surcharge sont tous pris égaux à (1 ± kv)·W dans le cas de charge analysé, de sorte que les deux directions de kv donnent des moments différents dans la semelle. Les pressions de l’eau, la composante verticale de la poussée des terres en x = B et la contrainte de contact sous la semelle ne sont pas modifiées — elles résultent déjà de l’équilibre de ce cas de charge.
15Consoles de délestageCharge reprise par la console, angle et largeur critiques, délestage total et partiel, moment dans le voile, séisme, stabilité externe.
Une console de délestage est une dalle en béton armé en porte-à-faux, partant du dos du voile et pénétrant dans le remblai. Elle modifie le comportement du mur de trois façons. (1) Elle porte le sol situé au-dessus d’elle : ce poids est transmis au voile par l’encastrement de la console. (2) Elle déleste le voile situé au-dessous d’elle : sous la sous-face de la console, la pression des terres due au poids propre repart, en totalité ou en partie. (3) Elle ajoute du poids au mur. Les consoles sont employées pour les murs hauts, où le moment dans le voile croît comme H³, et pour renforcer des murs jugés insuffisants.
14.1 Charge portée par la console
xc est l’axe du voile à la section considérée ; ΔM est le moment antagoniste de la charge de la console par rapport à cet axe (la section 14.4 indique le traitement qui lui est réservé). Dans les cas sismiques, la console et son sol reçoivent également kh·(Wsoil,m + Wself), chacun à son propre centre de gravité : Wsoil,m est la masse totale du sol sur la console (γsat sous la nappe, hors surcharge q), et la sous-pression sur la sous-face n’est pas déduite. La console elle-même est un porte-à-faux encastré sous les mêmes charges (section 17).
14.2 Angle du plan de glissement critique et largeur critique
La console n’est pleinement efficace que lorsque son extrémité atteint le plan de glissement critique partant du bas de la face arrière du voile. L’angle α de ce plan par rapport à l’horizontale découle de la méthode statique employée. Pour Coulomb, il s’agit de la forme analytique du coin critique (Zarrabi-Kashani, cité dans Kramer 1996) avec θ = 0 :
Signe de βw. Dans GeoTerva, βw est l’inclinaison de la face arrière du voile par rapport à la verticale, positive lorsque son sommet s’incline vers le remblai (signe utilisé dans bkr, éq. 8). La forme analytique publiée prend l’inclinaison positive lorsque le sommet s’incline vers l’avant (le sol surplombe le parement) ; (6) est donc écrite ici en y substituant −βw.
Pour Rankine, avec un remblai incliné de i :
Les deux donnent 45° + φ′/2 pour i = δ = βw = 0, et (6) avec βw = 0 et δ = i redonne (7). La largeur que la console doit couvrir à sa sous-face est la distance horizontale du plan à ce niveau, diminuée du décalage horizontal de la face arrière inclinée :
H est la hauteur du voile, z1 la profondeur de la sous-face de la console sous le sommet du mur et βw l’inclinaison de la face arrière du voile (positive lorsque son sommet s’incline vers le remblai ; voir la note sur le signe sous (6)). Pour un dos vertical, bkr = (H − z1)/tan α.
14.3 Délestage total et partiel
Le rapport de délestage compare la saillie Ls de la console à la largeur critique :
Sous la sous-face de la console, la contrainte verticale effective qui engendre la pression des terres due au poids propre repart, diminuée de la fraction R des terres sus-jacentes au niveau de la sous-face :
Pour R = 1 (Ls ≥ bkr), le diagramme se scinde en deux triangles distincts. Pour R < 1, la pression sous la console part de la valeur résiduelle σ0, et chaque composante sous la console est l’interpolation linéaire entre le mur sans console (P0) et le délestage total (P1) :
Seule la pression statique due au poids propre du sol est délestée. La pression due à la surcharge, l’eau hydrostatique et l’eau hydrodynamique sont calculées par leurs propres relations, indépendamment de la console, et ajoutées à la pression délestée du sol. Sur l’épaisseur de la console, la pression s’exerce sur l’extrémité de la console et atteint le voile par l’encastrement. « Sans console » désigne le même mur avec R = 0 ; la réduction indiquée est donc imputable à la seule console.
14.4 Moment dans le voile : le moment antagoniste de la console n’est pas pris en compte
La charge portée par la console (section 14.1) s’exerce derrière l’axe du voile et son moment s’oppose au moment de la poussée des terres. GeoTerva ne prend pas en compte ce moment antagoniste dans le voile : les sollicitations du voile sont calculées pour la seule pression délestée, ce qui va dans le sens de la sécurité, et les sollicitations de la console sont calculées séparément comme celles d’un porte-à-faux sous sa propre charge (Mroot, section 17). Seule une sollicitation nette — une sous-pression sur la sous-face supérieure à la charge — est appliquée au voile.
SHELF_SOIL, SHELF_SELF, SHELF_UPLIFT) figurent dans le tableau de la base du voile, de sorte que l’omission peut être vérifiée.14.5 Console sous séisme : aucune prise en compte sismique
La console n’apporte aucun bénéfice sismique au voile. La pression statique sur le voile est celle délestée ; l’incrément sismique est calculé pour le même mur sans console et ajouté en totalité avec la répartition de la section 11.3.
Le profil délesté n’est jamais mis à l’échelle par un rapport sismique : la console délesterait alors aussi l’action du séisme. L’eau hydrostatique et l’eau hydrodynamique sont ajoutées séparément et ne sont pas délestées. La console et son sol reçoivent leur propre inertie horizontale kh·(Wsoil,m + Wself) appliquée à leur masse totale (γsat sous la nappe, sans surcharge, sans déduction de la sous-pression sur la sous-face), chaque partie à son propre centre de gravité, et leurs poids sont affectés du facteur vertical (1 ± kv).
14.6 Stabilité externe : le même délestage sur l’écran fictif
La stabilité externe conserve le solide isolé à écran fictif de la section 4 : le sol compris entre le voile et le plan de poussée, console comprise, se déplace avec le mur, et la console ainsi que le sol qui la recouvre restent dans le solide isolé en tant que poids. Sur l’écran fictif vertical en x = B, la pression due au poids propre du sol est délestée de la même manière que sur le voile, avec les mêmes α, bkr et R (hypothèse de calcul propre à ce module : la console protège le sol retenu situé sous sa sous-face) :
La pression de surcharge K·q, ainsi que l’eau hydrostatique et l’eau hydrodynamique sur le plan, ne sont pas réduites. Le glissement, le renversement, l’excentricité et la portance utilisent la poussée statique délestée du sol PA,shelf. Dans les cas sismiques, la console n’apporte pas non plus de bénéfice sismique sur le plan : l’incrément est celui du même plan sans délestage, ajouté en totalité avec la répartition en trapèze inversé de la section 11.3 (résultante à 0.6·he), tandis que PA,shelf conserve son diagramme statique délesté :
PAE,0 est le coin d’essai de Mononobe–Okabe sur le plan et PA,0 la poussée statique non réduite, sous forme analytique, sur le même plan. L’onglet Résultats et les rapports indiquent Pa,H, FS vis-à-vis du glissement et du renversement, e et qmax pour le même mur sans et avec délestage.
Comparaison présentée. L’onglet Calculs indique α, bkr, R, σ′v(zL) et la valeur résiduelle, la pression sur le voile ainsi que l’effort tranchant et le moment à la base du voile avec et sans console, avec leurs réductions en pourcentage et la charge de la console, ainsi que les grandeurs de stabilité externe sans et avec délestage.
16Bêches – méthode simplifiée de la bêcheMéthode simplifiée de la bêche : résistance combinée de la bêche, diagramme de calcul avec Kp brut, pivot, poussée active sur la bêche du talon.
Lorsque le frottement sous la semelle est insuffisant, une bêche coulée dans le terrain non remanié sous la semelle apporte la butée du sol situé devant elle. GeoTerva emploie une méthode volontairement simple (la méthode simplifiée de la bêche de GeoTervaStudio) : la face de la bêche reçoit la pression interpolée Kmob·σ′v (section 8), prise en compte en totalité vis-à-vis du glissement, et les sollicitations de la bêche sont calculées à partir du diagramme brut de butée totale.
15.1 Résistance de la bêche
15.2 Glissement
La butée n’est utilisée que pour le glissement. Sous séisme, les deux termes de butée sont au contraire multipliés par ηp,E (par défaut 0, aucune butée prise en compte ; section 11.2). ΔFS = Pkey/Hdrive est indiqué pour chaque cas ; le poids de la bêche est conservé dans Neff dans les deux cas.
15.3 Exemple de contrôle
γ = 18 kN/m³, φ′ = 30°, Df = 1.0 m, dk = 0.6 m, hignore = 0, sol sec, 1/3 butée + 2/3 repos (w = 1/3) :
15.4 Calcul structural de la bêche
La bêche est un porte-à-faux encastré dans la sous-face de la semelle ; son effort tranchant et son moment fléchissant sont calculés à partir du diagramme brut de butée totale (Kp, w = 1 — et non l’interpolation prise en compte), décomposé en un rectangle ptop·deff et un triangle ½·(pbottom − ptop)·deff :
Exemple de contrôle (Kp = 3.00 : ptop = 54.0, pbottom = 86.4 kPa, Pp,gross = 42.12 kN/m) : Prect = 54.0·0.6 = 32.40, Ptri = ½·32.4·0.6 = 9.72 kN/m ; Vkey = 42.12 kN/m, Mkey = 32.40·0.30 + 9.72·0.40 = 13.61 kN·m/m.
Bêche au bord du patin : pivot
Par défaut : renversement autour de l’arête inférieure avant de la semelle. En option : autour de l’arête inférieure avant de la bêche, où chaque force horizontale gagne le bras de levier dk et où FSo est plus faible (section 16.2).
Bêche au bord du talon : poussée active
Par défaut : la poussée active s’exerce sur le plan allant du terrain au-dessus du bord du talon jusqu’à la sous-face de la semelle, de hauteur h = zground(B) (méthode simplifiée). En option, « Inclure la poussée active sur la face arrière de la bêche de talon » la prolonge jusqu’à la pointe de la bêche, h + dk, pour la poussée des terres et la surcharge ; l’eau côté terres s’arrête à la sous-face de la semelle.
17Glissement, renversement et poinçonnementDémonstrations incluant le contact partiel de la semelle.
16.1 Glissement
À la face inférieure de la semelle, le mur est retenu par frottement. En sommant les forces horizontales sur le corps libre, la base doit fournir l’effort de cisaillement T = ΣHdrive − ΣPresist, alors que l’effort disponible est μb·N (aucune adhérence n’est prise en compte). En plaçant toute la résistance au numérateur, on obtient
μb = tan δb est le coefficient de frottement à la base ; pour un béton coulé sur le sol de fondation, δb est couramment pris entre 2/3·φ′ et φ′ de ce sol. N est un effort normal effectif, car la sous-pression en fait partie. On notera que placer la résistance passive au numérateur conduit à une valeur différente de celle obtenue en la retranchant de la force motrice ; la définition adoptée doit correspondre à celle pour laquelle le coefficient de sécurité requis a été calibré.
16.2 Renversement
Pivot. Par défaut, le mur se renverse autour de l’arête avant inférieure de la semelle (x = 0, z = 0). Pour une bêche située au bord du patin avant, l’option « Pivot de renversement de la bêche » peut déplacer le pivot vers l’arête avant inférieure de la bêche (x = 0, z = −dk) : chaque force horizontale acquiert alors le bras de levier dk, tandis que les forces verticales conservent leur bras x. Le pivot par défaut est l’arête de la semelle ; l’option arête de la bêche donne la valeur la plus faible de FSo, car la butée sur la bêche n’est jamais utilisée dans le calcul du renversement. L’option est sans effet pour une bêche éloignée du bord du patin avant. La contrainte sous la semelle est toujours évaluée à la face inférieure de la semelle.
Chaque ligne du bilan des forces apporte ses deux parties de moment −z·Fx et x·Fz ; les parties positives sont ajoutées à ΣMoverturning, les parties négatives (en valeur absolue) à ΣMresisting. Les poids et la composante verticale d’une poussée inclinée sont stabilisateurs ; les poussées horizontales, la sous-pression, l’inertie horizontale et l’inertie verticale ascendante sont renversantes. La résistance à l’avant n’est pas incluse. Une même force pouvant être comptée d’un côté ou de l’autre, FSo n’est pas une mesure univoque de la sécurité ; la vérification de l’excentricité dans le calcul de la portance est l’indicateur le plus robuste du même mécanisme.
16.3 Contrainte sous la semelle
La charge verticale V = Σ(−Fz) et le moment total ΣM par rapport à l’arête du patin avant permettent de situer la résultante sur la base. Son bras de levier à partir du patin vérifie V·xR = −ΣM :
Contact total. Pour une semelle rigide soumise à une contrainte de contact linéaire, q(x) = V/B + (V·e)·(B/2 − x)/I avec I = B³/12 par mètre ; il vient donc
La contrainte au talon reste une compression tant que |e| ≤ B/6 – la résultante se situe dans le tiers central de la base.
Contact partiel. Le sol ne pouvant reprendre de traction, au-delà du tiers central une partie seulement de la base reste en contact. Une contrainte triangulaire de longueur a a sa résultante à a/3 du patin avant, point qui doit coïncider avec xR ; son aire doit être égale à V :
| Vérification | Condition | Remarque |
|---|---|---|
| PORTANCE | qmax ≤ qall | qall est une contrainte admissible fournie par l’utilisateur |
| EXCENTRICITÉ | |e| ≤ B/6 | contact total de la base |
| QMIN | V/B·(1 − 6|e|/B) ≥ 0 | valeur linéaire non écrêtée ; une valeur négative traduit un décollement. Condition identique à |e| ≤ B/6 ; elle est donc donnée à titre d’information et ne constitue pas une vérification distincte |
| Résultante hors de la base | xR ≤ 0 ou xR ≥ B | le mur se renverse ; la portance n’est pas évaluée |
18Sollicitations structurales : voile, patin avant, talon arrière, console et bêcheEfforts tranchants et moments dans le voile, le patin avant, le talon arrière, la console et la bêche.
Une fois la stabilité du mur assurée, chaque élément en béton armé doit reprendre ses propres sollicitations internes. GeoTerva fournit l’effort tranchant V et le moment fléchissant M aux sections critiques pour le cas statique et pour chaque cas sismique, ainsi que leur enveloppe ; le dimensionnement des armatures ne relève pas du module.
Voile
Le voile est sollicité sur sa propre face arrière, qui n’est pas le plan de poussée externe : avec la théorie de Coulomb, elle possède son propre coefficient, associé à sa propre inclinaison, et la poussée quitte la face sous l’angle δ = β par rapport à sa normale (aucune donnée de frottement sur le béton n’est saisie). La composante horizontale fléchit le voile ; la composante parallèle à la face le comprime vers le bas. Avec un remblai en pente, la contrainte de Rankine produit le même effet, puisqu’elle est parallèle à la surface du terrain.
L’effort normal d’une section du voile est égal à cette composante verticale située au-dessus de la section, augmentée du poids du voile situé au-dessus et de la charge nette transmise par une console de délestage (le tout multiplié par 1 ± kv dans un cas sismique). Il est indiqué sous la forme N à côté de V et de M afin de pouvoir servir à un dimensionnement ultérieur en interaction N–M ; la vérification en flexion elle-même n’utilise pas N.
ph est la pression horizontale sur la face arrière du voile : pression des terres (avec une console, la pression délestée de la section 14.3), pression hydrostatique de l’eau et, dans les cas sismiques, pression hydrodynamique de l’eau (même colonne d’eau que pour le cas de stabilité) et incrément ΔPE,0 = PAE,stem,0 − PA,stem,0 réparti comme à la section 11.3 (coin d’essai sur la face arrière du voile du mur sans console, partie horizontale ; résultante à 0.6·H). On y ajoute la force d’inertie du voile kh·γc·t(z) au-dessus de la section et celle de la console kh·(Wsoil,m + Wself) de la section 14.5. Pour un remblai de Rankine sec et homogène avec surcharge et sans console, les valeurs à la base sont
La traction se situe sur la face arrière du voile ; les armatures principales y sont donc disposées. La section est vérifiée à la face supérieure de la semelle ; pour les murs hauts, le moment diminue rapidement avec la hauteur (en H³), raison pour laquelle l’épaisseur des voiles est réduite en tête ou les armatures sont arrêtées par paliers.
Patin avant
σc(x) est la contrainte sous la semelle de la section 16 (compression seule), u(x) la sous-pression (sur l’emprise d’une bêche, elle inclut γw·dk). Le remblai avant reposant sur le patin est pris en compte comme une charge vers le bas : wfill = γ·hdry + γsat·hsat (γ au-dessus, γsat au-dessous du niveau de l’eau à l’avant). Wkey,toe = γc·dk·b est le poids de la partie d’une bêche située sous le patin avant (b = largeur de la bêche comprise entre x = 0 et Lt), appliqué à son centre de gravité x̄key. Dans les cas sismiques, γc·tf, wfill et Wkey,toe sont multipliés par (1 ± kv). La traction se situe en partie inférieure du patin avant.
Talon arrière
wsoil = γ·hdry + γsat·hsat est la colonne de sol au-dessus du talon ; sous une console, elle s’arrête à la face inférieure de la console, la pression interstitielle à cette face étant ajoutée comme charge d’eau distincte wu = γw·(zw,rear − zL) (nulle ailleurs), et la surcharge qs vaut q au-delà de la console et 0 sous celle-ci. σc(x) est la contrainte sous la semelle et u(x) la sous-pression. Pv est la composante verticale de la poussée des terres sur l’écran fictif en x = B (Pa,v statique, PAE,v sismique de la poussée totale ; sol + surcharge ; dirigée vers le bas pour un talus montant, nulle pour un remblai horizontal) : elle s’applique au corps libre du talon au bord du talon et est la même force que dans N. Wkey,heel est le poids de la partie d’une bêche située sous le talon. Dans les cas sismiques, wsoil, qs, γc·tf et Wkey,heel sont multipliés par (1 ± kv) ; l’eau (wu, u), Pv et la contrainte sous la semelle ne le sont pas. Le talon présente généralement une traction en partie supérieure, car la charge de sol excède la contrainte sous la semelle près du bord du talon.
Console et bêche
La console travaille comme une console encastrée à sa racine : V = Wsoil + Wself − U et Mroot = Wsoil·(x̄soil − xU) + Wself·(x̄self − xU) − U·(x̄U − xU) (section 14.1). La bêche est une console encastrée à la face inférieure de la semelle, chargée par le diagramme de butée brut : V = Pp,key,gross, M = Prect·(dk − deff/2) + Ptri·(dk − deff/3), ce qui donne Prect·dk/2 + Ptri·2dk/3 lorsque deff = dk (section 15.4).
19Exemple de calcul : un mur calculé pas à pasUn mur calculé pas à pas avec les valeurs du moteur de calcul.
L’exemple ci-dessous est résolu par le même moteur de calcul que celui du module, à chaque ouverture de cette page. Chaque ligne indique la formule manuelle, les valeurs d’entrée substituées et le résultat fourni par le moteur ; la coche verte confirme que la formule manuelle, évaluée indépendamment dans la page, donne la même valeur. Le mur est volontairement simple – sans eau, sans console, sans bêche, avec un remblai horizontal – de sorte que chaque étape puisse être suivie à la main. L’exemple est présenté en unités SI (kN, m, kPa), quelles que soient les unités d’affichage sélectionnées.
| Donnée | Valeur | Donnée | Valeur |
|---|---|---|---|
| Hauteur soutenue H | 4.00 m | Poids volumique humide γ | 18.00 kN/m³ |
| Épaisseur du voile en tête / à la base tt / tb | 0.30 / 0.50 m (face arrière verticale) | Angle de frottement interne φ′ | 30.0° |
| Patin avant Lt, talon arrière Lh | 1.00, 2.00 m | Surcharge uniforme q | 10.00 kPa |
| Épaisseur de la semelle tf | 0.60 m | Frottement à la base μb | 0.55 |
| Remblai avant hp ; w, ηp,E, hignore | 0.80 m ; 1/3, 0.00, 0.00 m | Béton γc | 24.00 kN/m³ |
| Méthode statique | Rankine (plan vertical au talon) | Sismique | Mononobe–Okabe, kh = 0.15, kv = 0 |
| FS requis (statique) | glissement 1.50, renversement 2.00 | FS requis (sismique) | glissement 1.10, renversement 1.10 |
Cas statique
Largeur de la semelle et hauteurs (origine à l’arête du patin avant, face inférieure de la semelle).
Rectangle de la semelle, rectangle du voile d’épaisseur constante et triangle d’épaississement côté avant.
| Élément | A (m²) | W (kN/m) | x̄ (m) | z̄ (m) | W·x̄ (kN·m/m) |
|---|---|---|---|---|---|
| Semelle | 2.100 | 50.40 | 1.750 | 0.300 | 88.20 |
| Voile – partie d’épaisseur constante tₜ (face arrière verticale) | 1.200 | 28.80 | 1.350 | 2.600 | 38.88 |
| Voile – partie à épaisseur variable côté avant | 0.400 | 9.60 | 1.133 | 1.933 | 10.88 |
| Total | 3.700 | 88.80 | 1.554 | 1.223 | 137.96 |
Terrain horizontal et face arrière verticale : le bloc de sol au talon est un rectangle Lh × H, entièrement humide.
φ′ = 30.0°, sin φ′ = 0.5000.
σ′v à partir du terrain au talon ; remblai sec.
Triangle pour le sol, rectangle pour la surcharge ; bras de levier mesurés au-dessus de la face inférieure de la semelle.
Kmob, c′ = 0, hignore = 0 : triangle depuis le terrain à l’avant jusqu’à la face inférieure de la semelle, pris en compte en totalité.
Chaque force avec ses composantes, son point d’application et son moment par rapport à l’arête du patin avant.
| Force | Fx (kN/m) | Fz (kN/m) | x (m) | z (m) | M (kN·m/m) | Utilisée |
|---|---|---|---|---|---|---|
W_CONCRETEPoids propre du béton (voile, semelle) | 0.00 | −88.80 | 1.554 | 1.223 | −137.96 | SOB |
W_SOIL_HEELSol solidaire du mur (côté talon, jusqu’au plan vertical au talon) | 0.00 | −144.00 | 2.500 | 2.600 | −360.00 | SOB |
Q_HEELSurcharge sur le sol du talon (exclue : charge variable) | 0.00 | −20.00 | 2.500 | 4.600 | −50.00 | – |
W_SOIL_TOERemblai avant au-dessus du patin (repose sur la semelle du patin, solidaire du mur) | 0.00 | −14.69 | 0.510 | 1.003 | −7.49 | SOB |
PA_STATICPoussée active statique des terres – sol (Rankine) | −63.48 | 0.00 | 3.500 | 1.533 | 97.34 | SOB |
PA_QPression latérale due à la surcharge | −15.33 | 0.00 | 3.500 | 2.300 | 35.27 | SOB |
PP_FRONTButée sur le patin avant Ptoe (Kmob = 1.3333, w = 0.333) | 23.52 | 0.00 | 0.000 | 0.467 | −10.98 | S |
Moments par rapport à l’arête avant inférieure de la semelle ; la résistance passive n’est pas utilisée.
Cas sismique
Plan vertical, δ = β = ψ = 0, kv = 0, d’où cos θ·cos(δ + ψ + θ) = cos²θ.
La partie statique conserve sa forme (triangle de sol à h/3, rectangle de surcharge à h/2) ; l’incrément agit à 0.6·h.
Forces d’inertie horizontales appliquées aux centres de gravité ; pas d’inertie verticale (kv = 0).
Aucun coefficient de butée sismique.
| Force | Fx (kN/m) | Fz (kN/m) | x (m) | z (m) | M (kN·m/m) | Utilisée |
|---|---|---|---|---|---|---|
W_CONCRETEPoids propre du béton (voile, semelle) | 0.00 | −88.80 | 1.554 | 1.223 | −137.96 | SOB |
W_SOIL_HEELSol solidaire du mur (côté talon, jusqu’au plan vertical au talon) | 0.00 | −144.00 | 2.500 | 2.600 | −360.00 | SOB |
Q_HEELSurcharge sur le sol du talon (exclue : charge variable) | 0.00 | −20.00 | 2.500 | 4.600 | −50.00 | – |
W_SOIL_TOERemblai avant au-dessus du patin (repose sur la semelle du patin, solidaire du mur) | 0.00 | −14.69 | 0.510 | 1.003 | −7.49 | SOB |
PAE_TOTALPoussée active sismique totale des terres, surcharge comprise (Mononobe–Okabe) | −102.36 | 0.00 | 3.500 | 1.930 | 197.60 | SOB |
IH_W_CONCRETEForce d’inertie horizontale kₕ·W – béton | −13.32 | 0.00 | 1.554 | 1.223 | 16.28 | SOB |
IH_W_SOIL_HEELForce d’inertie horizontale kₕ·W – sol du talon | −21.60 | 0.00 | 2.500 | 2.600 | 56.16 | SOB |
IH_W_SOIL_TOEForce d’inertie horizontale kₕ·W – remblai avant au-dessus du patin | −2.20 | 0.00 | 0.510 | 1.003 | 2.21 | SOB |
La résultante se déplace vers le patin avant et sort du tiers central.
Sollicitations à la base du voile, au patin avant et au talon arrière
Pression à partir du sommet du mur ; pas d’eau.
Pression statique sur le voile + incrément sismique (section 11.3) + force d’inertie du voile.
Contrainte sous la semelle linéaire de qtoe = 100.22 kPa à q(Lt) = 83.36 kPa ; poids de la semelle γc·tf = 14.40 kPa.
Vers le bas : γH + q + γctf = 96.40 kPa ; contrainte sous la semelle vers le haut, de 74.93 kPa à la face arrière du voile à 41.20 kPa au bord du talon.
| Vérification | Statique | Requis | Sismique | Requis |
|---|---|---|---|---|
| FS au glissement | 2.026 | 1.50 | 0.976 | 1.10 |
| FS au renversement | 3.812 | 2.00 | 1.857 | 1.10 |
| qmax (kPa) | 100.22 | 200.00 | 175.10 | 200.00 |
| |e| (m) | 0.243 | 0.583 | 0.808 | 0.583 |
20VariablesTous les symboles utilisés dans le module.
21Références bibliographiquesLes trois théories et la source utilisée.
Les trois théories du module et la source dont le manuel suit la présentation des expressions analytiques (Ka, Kp, KAE). Tout ce qui n’en découle pas constitue une hypothèse propre à ce module et est signalé comme telle dans le texte.
- Coulomb C.A. (1776) Essai sur une application des règles de maximis et minimis à quelques problèmes de statique relatifs à l’architecture. Mémoires de l’Académie Royale des Sciences 7, Paris.
- Das B.M. (2016) Principles of Foundation Engineering, 8th ed. Cengage Learning, Boston.
- Mononobe N., Matsuo H. (1929) On the determination of earth pressures during earthquakes. Proceedings of the World Engineering Congress, Tokyo, 9:177–185.
- Okabe S. (1926) General theory of earth pressure. Journal of the Japanese Society of Civil Engineers 12(1).
- Rankine W.J.M. (1857) On the stability of loose earth. Philosophical Transactions of the Royal Society of London 147:9–27.
De la théorie à votre propre projet
Vérifiez en quelques minutes votre propre mur en T renversé
- Les coefficients de sécurité au glissement et au renversement, la contrainte sous la semelle et l’excentricité
- Cas statiques et sismiques, avec eau, surcharge, console ou bêche
- Effort tranchant et moment dans le voile et dans les semelles
- Un rapport de calcul clair, enregistré au format PDF. En ligne : rien à installer, sans dongle, sur smartphone, tablette ou PC